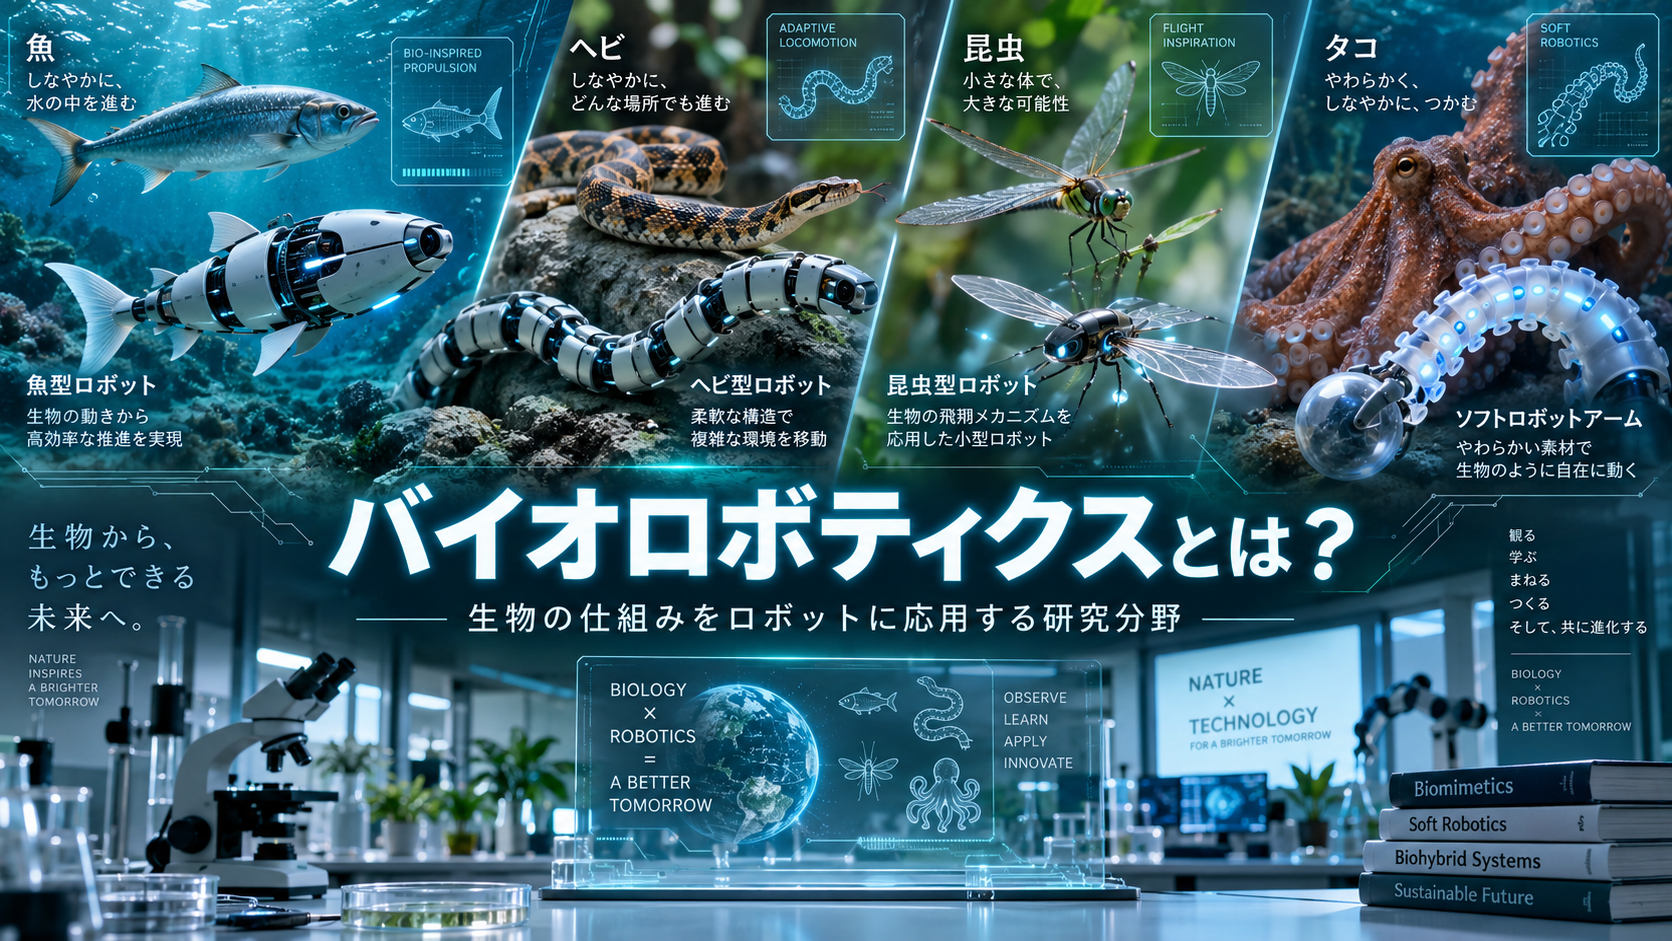
鳥のように飛ぶ。
魚のように泳ぐ。
ヘビのように狭い場所を進む。
タコの腕のように、柔らかく物体をつかむ。
自然界の生物は、長い進化の中で、それぞれの環境に適した優れた構造や動き、感覚、制御の仕組みを獲得してきました。
こうした生物の仕組みを工学的に理解し、ロボットへ応用する研究分野が「バイオロボティクス(Biorobotics)」です。
バイオロボティクスでは、生物の見た目をそのままコピーするだけではありません。
例えば、
- 動物の歩き方
- 魚の泳ぎ方
- 昆虫の感覚器
- タコの柔らかい身体
- 筋肉や腱の弾性
- 神経系による運動制御
などを分析し、その中にある機能や原理をロボットへ取り入れます。
さらに反対に、ロボットを作って動かすことで、
「なぜ生物はこのように動けるのか」
を調べる研究もあります。
この記事では、
- バイオロボティクスとは何か
- 生物模倣ロボットとの違い
- どのような生物の仕組みを利用するのか
- 代表的なバイオロボット
- ソフトロボティクスとの関係
- バイオハイブリッドロボットとは何か
- どのような分野に応用されるのか
- 大学ではどのような研究をするのか
について、理系大学生や高校生にも分かりやすく解説します。
バイオロボティクスとは
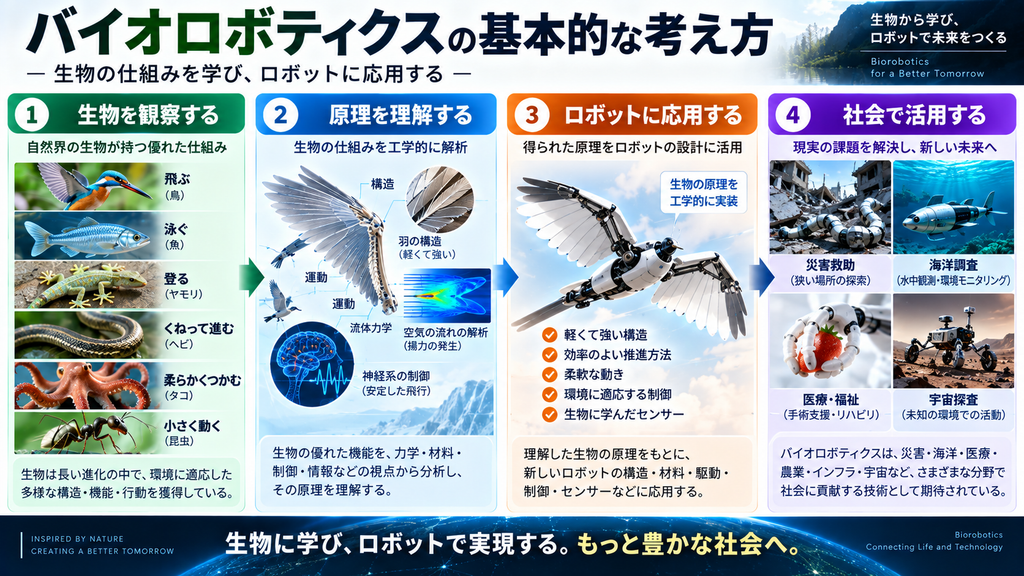
バイオロボティクスとは、生物が持つ構造・運動・感覚・制御などを工学的に研究し、その原理をロボットへ応用する研究分野です。
英語では「Biorobotics」と呼ばれます。
「Bio(生物)」と「Robotics(ロボット工学)」を組み合わせた言葉です。
バイオロボティクスの特徴は、生物学とロボット工学をつなぐことにあります。
生物を観察すると、
「なぜチーターは高速で走れるのか」
「なぜ魚は効率よく泳げるのか」
「なぜタコは骨がないのに自由に腕を動かせるのか」
といった疑問が生まれます。
バイオロボティクスでは、こうした生物の仕組みを力学や制御、材料、電子工学などの視点から分析し、
より柔軟で、効率的で、環境に適応できるロボット
の実現を目指します。
バイオロボティクスには2つの方向がある
バイオロボティクスには、大きく分けて2つの研究方向があります。
生物からロボットを学ぶ
一つ目が、
生物 → ロボット
という方向です。
生物の構造や運動、感覚、制御の仕組みを調べ、その原理をロボットへ応用します。
例えば、
魚の泳ぎ方
→ 水中ロボット
ヘビの移動
→ ヘビ型ロボット
タコの腕
→ ソフトロボットアーム
昆虫の脚
→ 多脚歩行ロボット
といった研究があります。
このようなアプローチは「Bio-inspired Robotics」や「Biomimetic Robotics」と呼ばれることもあります。
ロボットを使って生物を理解する
もう一つが、
ロボット → 生物学
という方向です。
生物の動きを参考にしたロボットを実際に作り、
「この構造や制御で、本当に同じような動きが生まれるのか」
を検証します。
例えば魚の泳ぎを研究する場合、魚型ロボットを作って、
- ヒレの形
- 体の柔らかさ
- 動かす周期
- 水との相互作用
などを変化させます。
その結果を比較することで、実際の魚が効率よく泳げる理由を調べることができます。
つまりバイオロボティクスは、
生物からロボットを学び、ロボットを使って生物を理解する
という双方向の研究分野です。
バイオロボティクスでは何を生物から学ぶ?
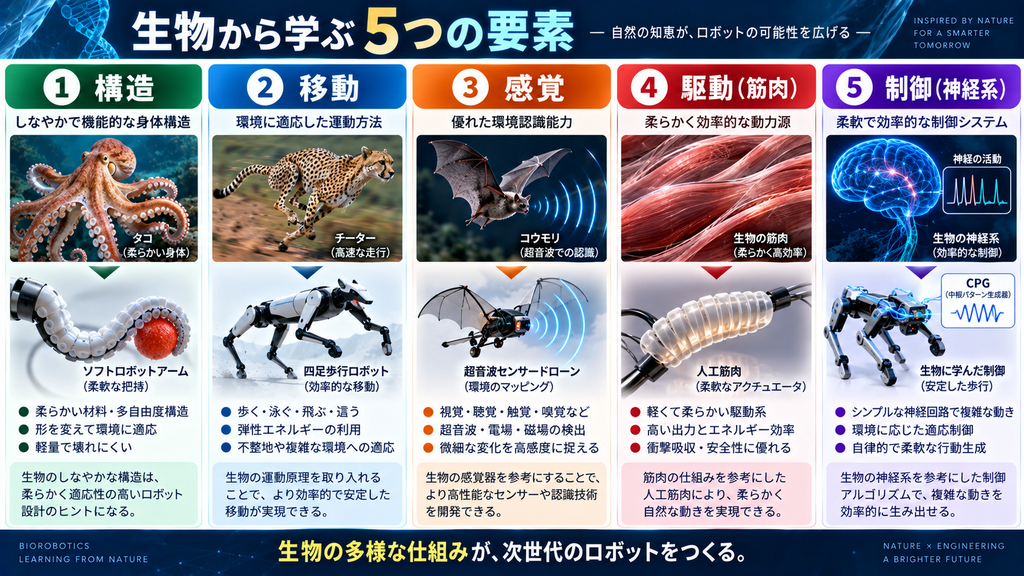
バイオロボティクスでは、生物が持つさまざまな機能が研究対象になります。
特に重要なのが、
構造・移動・感覚・駆動・制御
です。
生物の「構造」を学ぶ
従来のロボットでは、金属や硬い樹脂で作られた部品を、モーターと関節で動かす構造が一般的です。
一方、生物の体は必ずしも硬くありません。
例えばタコには骨がありませんが、腕を自由自在に曲げたり伸ばしたりできます。
ゾウの鼻も多数の機械的な関節を持っているわけではありません。
それでも、
- 曲げる
- 伸ばす
- ねじる
- 物をつかむ
といった複雑な動きを実現できます。
このような柔らかい身体構造を参考に発展しているのがソフトロボティクスです。
シリコーンやエラストマーなどの柔らかい材料を使って、生物のように大きく変形するロボットが研究されています。
生物の「移動」を学ぶ
生物は、それぞれの環境に適した移動方法を持っています。
例えば、
陸上
人間、犬、チーター、昆虫などは脚を使います。
水中
魚やイルカは体やヒレを動かします。
空中
鳥や昆虫は翼を使います。
狭い場所や地面付近
ヘビやミミズは細長い体を利用します。
こうした生物の移動方法を分析し、
- 二足歩行ロボット
- 四足歩行ロボット
- 多脚ロボット
- ヘビ型ロボット
- 魚型ロボット
- 羽ばたき飛行ロボット
などが研究されています。
重要なのは、生物の形をそのままコピーすることではなく、動きを生み出す原理を取り出すことです。
例えば動物の脚では、筋肉や腱の弾性を利用してエネルギーを一時的に蓄え、再利用する仕組みがあります。
こうした原理をロボットへ応用することで、より効率的な移動を目指します。
生物の「感覚」を学ぶ
生物は周囲の環境を認識するために、さまざまな感覚器を持っています。
人間であれば、
- 視覚
- 聴覚
- 触覚
- 嗅覚
- 平衡感覚
などがあります。
さらに動物の中には、人間とは異なる優れた感覚を持つものもいます。
例えばコウモリは、超音波を利用して周囲の物体との距離を把握します。
魚の側線は、水の流れや振動を検出します。
昆虫の触角は、空気の流れや化学物質などを感じ取ります。
バイオロボティクスでは、こうした感覚機能を参考に、
生物に学んだセンサーや認識システム
を作る研究も行われています。
生物の「筋肉」を学ぶ
生物を動かしている重要な要素が筋肉です。
一般的なロボットでは電気モーターが広く使われていますが、生物の筋肉には、
- 軽い
- 柔らかい
- 収縮する
- 衝撃を吸収できる
- 体の形になじむ
といった特徴があります。
そこで研究されているのが、筋肉のように動く人工筋肉です。
代表的な方式には、
- 空気圧人工筋肉
- 形状記憶合金
- 誘電エラストマー
- 電気活性ポリマー
- 繊維型アクチュエータ
などがあります。
これらを利用することで、従来のモーターでは作りにくかった柔らかな動きを実現できます。
生物の「制御」を学ぶ
生物が優れているのは身体構造だけではありません。
その身体を動かす神経系の制御も非常に重要です。
人間が歩くとき、
「右脚をこの角度まで動かし、次に左脚を動かす」
と一つ一つ意識しているわけではありません。
脳や脊髄、感覚器、筋肉が連携することで、複雑な運動を自然に実現しています。
このような生物の運動制御をロボットへ応用する研究もあります。
代表例の一つが**CPG(Central Pattern Generator:中枢パターン生成器)**です。
CPGは、歩行や遊泳などの周期的な運動を生み出す神経回路に関係しています。
これを数学モデルとして表現し、
- 歩行ロボット
- ヘビ型ロボット
- 魚型ロボット
などの制御へ応用する研究があります。
代表的なバイオロボット
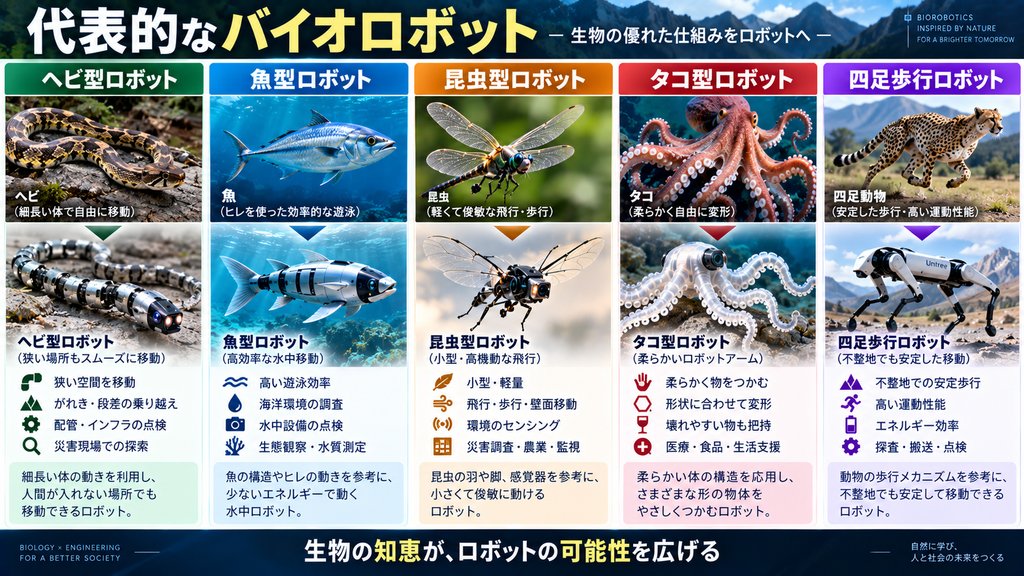
バイオロボティクスでは、生物の特徴に応じて多様なロボットが研究されています。
ヘビ型ロボット
ヘビは細長い体を曲げることで移動します。
脚がないため、
- 狭い隙間
- 配管
- がれき
- 段差
など、人間や車輪型ロボットが入りにくい環境でも移動できます。
この特徴を応用したのがヘビ型ロボットです。
多数の関節を連結し、蛇行運動などを行うことで移動します。
災害現場での探索や配管点検、水中調査などへの応用が研究されています。
魚型ロボット
魚はスクリューを使わず、体やヒレを動かして水中を移動します。
そのため魚の泳ぎ方には、
高い運動性能や効率的な水中移動
を実現するヒントがあります。
魚型ロボットは、
- 海洋調査
- 水質測定
- 生態観察
- 水中設備点検
などへの応用が研究されています。
また魚だけでなく、クラゲやタコなど、さまざまな海洋生物の動きを参考にしたロボット研究も進んでいます。
昆虫型ロボット
昆虫は非常に小さな体で、
- 歩く
- 飛ぶ
- 登る
- 障害物を避ける
といった高度な行動を行います。
そのため昆虫の脚や翼、感覚器を参考にした昆虫型ロボットが研究されています。
特に小型ロボットでは、通常の大型ロボットをそのまま縮小することが難しいため、生物の構造や運動原理が大きなヒントになります。
タコ型・ソフトロボット
タコは骨格を持たないにもかかわらず、非常に複雑な運動ができます。
その柔軟な身体は、ソフトロボティクスの重要な着想源の一つです。
柔らかいロボットアームやグリッパーを作ることで、
形の違う物体を包み込むようにつかむ
ことができます。
そのため、
- 食品
- 果物
- 医療器具
- 壊れやすい製品
などを扱うロボットへの応用が期待されています。
四足歩行ロボット
犬や馬などの四足動物は、不整地でも安定して移動できます。
そのため、
- 脚の構造
- 重心移動
- バランス
- 歩容
- 弾性
などが脚型ロボット研究の参考になります。
現在の四足歩行ロボットのすべてが生物模倣というわけではありませんが、生物の運動解析は脚型ロボットの設計や制御に大きな影響を与えています。
ソフトロボティクスとの違い
バイオロボティクスと非常に関係が深い研究分野がソフトロボティクスです。
両者は重なる部分が多いですが、同じ意味ではありません。
バイオロボティクス
生物の構造・運動・感覚・制御などを研究し、その原理をロボットへ応用する幅広い分野。
ソフトロボティクス
柔らかい材料や柔軟な構造を利用してロボットを作る分野。
例えばタコを参考にした柔らかいロボットアームは、
バイオロボティクスでもあり、ソフトロボティクスでもある
と考えられます。
一方、生物を参考にせず柔らかい材料だけを利用して作ったロボットは、ソフトロボットではありますが、必ずしもバイオロボットとは限りません。
生物模倣ロボットとの違い
**生物模倣ロボット(Biomimetic Robot)**も、バイオロボティクスと非常に近い言葉です。
生物模倣ロボットでは、生物の構造や機能を模倣することに重点があります。
一方、バイオロボティクスはより広く、
- 生物からロボットを設計する
- ロボットを使って生物を研究する
- 人間の身体運動を支援する
- 生体組織と人工物を融合する
といった研究も含まれます。
そのため、
生物模倣ロボティクスは、バイオロボティクスの重要な一領域
と考えると理解しやすいでしょう。
バイオハイブリッドロボットとは
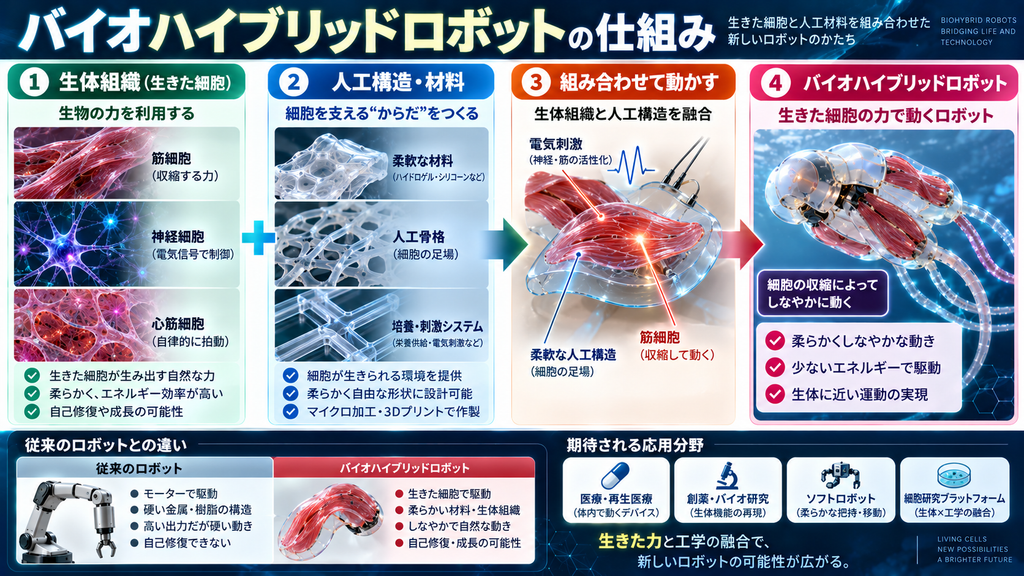
バイオロボティクスの中でも、特に特徴的なのが**バイオハイブリッドロボット(Biohybrid Robot)**です。
一般的なロボットは、金属や樹脂、モーターなど人工的な部品で作られています。
一方バイオハイブリッドロボットでは、
生きた細胞や組織と人工材料を組み合わせます。
例えば、
筋細胞
+
柔らかい人工構造
を組み合わせることで、筋肉の収縮によって動くロボットを作る研究があります。
また、
- 心筋細胞
- 骨格筋
- 神経細胞
などを利用し、
- 歩く
- 泳ぐ
- 物をつかむ
- 液体を送る
といった機能を持たせる研究も進められています。
これは単なる生物模倣ではなく、
生物そのものをロボットの構成要素として利用する研究
です。
機械と生物の境界に位置する、非常に特徴的な研究分野といえるでしょう。
マイクロロボティクスとの関係
バイオロボティクスはマイクロロボティクスとも関係があります。
ロボットを数mm以下まで小さくすると、通常のモーターやバッテリーを搭載することが難しくなります。
そこで参考になるのが、
細菌や微生物が小さな世界でどのように移動しているか
という仕組みです。
微生物は、
- べん毛
- 繊毛
- 体の変形
などを利用して液体中を移動します。
こうした原理を利用した生物模倣型マイクロロボットが研究されています。
磁場や光などを利用して外部から制御することで、将来的には医療や薬剤輸送への応用も研究されています。
バイオロボティクスは何に使われる?
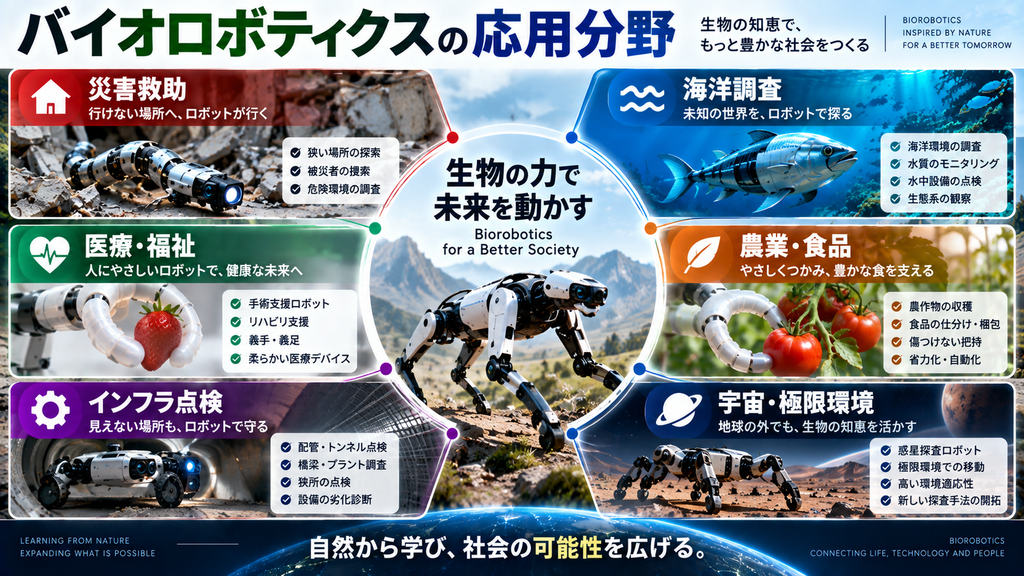
バイオロボティクスの応用分野は非常に幅広くなっています。
災害救助
地震などで建物が倒壊すると、人間が入れない狭い空間が生まれます。
ヘビ型ロボットや小型ロボットを使えば、
- 被災者の探索
- 内部の撮影
- 温度測定
- ガス検知
などを行える可能性があります。
海洋・水中調査
魚や海洋生物を参考にしたロボットは、水中での活動に向いています。
例えば、
- 海洋環境調査
- 水質測定
- 生物観察
- 水中設備点検
などへの応用が研究されています。
特に生物の効率的な泳ぎを応用することで、消費エネルギーを抑えることが期待されています。
医療・リハビリ
バイオロボティクスは、人間の身体と関わる医療分野とも相性があります。
例えば、
- 手術支援
- リハビリテーション
- 義手・義足
- ウェアラブルロボット
- 柔らかい医療デバイス
などです。
人間の筋肉や骨格、運動制御を理解することで、人の動きを支援するロボットの開発につながります。
農業・食品
果物や野菜などの柔らかい物体は、硬いロボットハンドで強くつかむと傷つくことがあります。
そこで、柔らかいソフトグリッパーを利用すれば、
物体の形になじみながら優しくつかむ
ことができます。
そのため、
- 農作物の収穫
- 食品加工
- 梱包
などへの応用が研究されています。
インフラ点検
ヘビ型ロボットや壁面移動ロボットを利用すれば、
- 配管
- トンネル
- プラント
- 橋梁
- 狭い設備内部
など、人間が入りにくい場所を点検できます。
宇宙・極限環境
生物は、砂漠、深海、極地などさまざまな環境へ適応しています。
こうした生物の移動や適応戦略は、
過酷な環境で活動するロボット
の設計にも参考になります。
惑星探査ロボットなどへの応用も考えられています。
バイオロボティクスのメリット
生物を参考にする大きな理由は、自然界に優れた設計のヒントが数多く存在することです。
生物は長い進化の中で、
- 歩く
- 泳ぐ
- 飛ぶ
- 登る
- つかむ
- 感じる
- 周囲へ適応する
といった機能を獲得してきました。
中でも重要なのが、
エネルギー効率
です。
動物の腱や筋肉では、弾性エネルギーを蓄えて再利用する仕組みがあります。
植物の中には、外部から大きなエネルギーを加えなくても形を変えるものがあります。
こうした自然界の仕組みをロボット設計へ取り入れることで、
少ないエネルギーで効率よく動くロボット
の実現が期待されています。
バイオロボティクスの課題
バイオロボティクスには大きな可能性がありますが、簡単な研究分野ではありません。
生物の仕組みが複雑
動物の運動には、
骨格・筋肉・腱・神経・感覚器・脳
など多くの要素が関係しています。
そのすべてをロボットで再現することは非常に困難です。
そのため、
「生物のどの特徴が本質なのか」
を見極めることが重要になります。
サイズを変えると同じ動きにならない
昆虫の優れた運動を、そのまま大型ロボットへコピーできるとは限りません。
サイズが変化すると、
- 重力
- 慣性
- 摩擦
- 流体抵抗
などの影響も変化するからです。
このため生物模倣では、見た目だけでなく物理法則まで考えた設計が必要になります。
柔らかいロボットは制御が難しい
ソフトロボットは自由に変形できることがメリットです。
一方で、変形の自由度が大きいため、動きを正確に予測することが難しくなります。
つまり、
柔らかさは長所であると同時に、制御の難しさにもつながります。
エネルギー源
生物は、食物や光などからエネルギーを得ることができます。
一方、ロボットの多くは、
- バッテリー
- 電源ケーブル
- 空気圧装置
などを必要とします。
生物のように、小型で柔軟な体の中に高性能なエネルギー供給システムを組み込むことは、現在も大きな課題です。
大学ではどんな研究をする?
バイオロボティクスは、一つの専門分野だけで完結しません。
研究室によってアプローチが大きく異なります。
ロボット機構
生物の脚や関節、ヒレなどを参考に、新しいロボット機構を設計します。
機械力学、材料力学、機構学などが関係します。
制御
歩行や遊泳を安定して実現するための制御アルゴリズムを研究します。
制御工学、数学、プログラミングなどが重要です。
センサー
生物の感覚器を参考に、新しいセンシング技術を研究します。
電気電子工学、信号処理、MEMSなどとも関係します。
ソフトロボティクス
柔らかい材料を利用して、生物のように大きく変形できるロボットを作ります。
高分子材料、3Dプリンティング、空気圧アクチュエータなどが利用されます。
生体力学
人間や動物がどのように動いているのかを力学的に解析します。
モーションキャプチャ、筋電図、力センサーなどを利用することもあります。
バイオハイブリッド
筋細胞や神経細胞などの生体組織と人工材料を組み合わせます。
この分野では細胞培養、生体材料、微細加工など、生物・医療系の知識も必要になります。
つまりバイオロボティクスは、
機械工学 × 電気電子 × 情報 × 材料 × 生物学
が交わる学際的な研究分野です。
バイオロボティクスを学ぶなら何学科?
バイオロボティクスに最も直接的につながりやすいのは、
機械工学科・ロボティクス系学科
です。
機械系では、
- 機械力学
- 材料力学
- 流体力学
- 制御工学
- ロボット工学
- 機構学
などを学びます。
ただし研究テーマによっては、
電気電子工学科
情報工学科
生体医工学科
材料工学科
などから進むこともできます。
例えば、
ロボットの動きを制御したい
→ 機械・情報・制御
センサーを作りたい
→ 電気電子
人工筋肉を研究したい
→ 材料・機械
生体組織を使ったロボットを作りたい
→ 生体医工学・材料
といった違いがあります。
研究室を探すときは、「バイオロボティクス」だけでなく、
Bio-inspired Robotics
Biomimetic Robotics
ソフトロボティクス
生体機械工学
バイオメカニクス
Biohybrid Robotics
などのキーワードでも探してみるとよいでしょう。
バイオロボティクスはどんな人に向いている?
バイオロボティクスは、
「生き物を見て、なぜこんな動きができるのだろう?と考えるのが好きな人」
に特に面白い研究分野です。
また、
- ロボットが好き
- 生物が好き
- 動物の動きを工学的に考えたい
- 実際に機械を作りたい
- 3Dプリンターや電子工作が好き
- 制御やプログラミングに興味がある
- 新しいセンサーや人工筋肉を作りたい
という人にも向いています。
生物学と工学の境界にあるため、
「既存の機械とは違う、新しいロボットを作りたい」
という人にとって非常に魅力的な研究分野です。
まとめ
バイオロボティクスとは、生物が持つ構造・運動・感覚・制御などを工学的に研究し、その原理をロボットへ応用する研究分野です。
代表的な研究例には、
魚 → 水中ロボット
ヘビ → ヘビ型ロボット
昆虫 → 小型・多脚ロボット
タコ → ソフトロボット
筋肉 → 人工筋肉
神経系 → ロボット制御
などがあります。
さらにバイオロボティクスの特徴は、単に生物をまねるだけではありません。
ロボットを作って実験することで、生物の仕組みを理解する、
「生物 → ロボット → 生物」
という研究サイクルもあります。
現在では、
ソフトロボティクス
マイクロロボティクス
バイオハイブリッドロボティクス
などとも融合し、研究領域はさらに広がっています。
つまりバイオロボティクスは、
機械 × 電気電子 × 情報 × 材料 × 生物
が交わる研究分野です。
生物の形をそのままコピーするのではなく、
「なぜこの構造・動きが優れているのか」
を理解し、その原理を新しいロボットへ変換する。
そこに、バイオロボティクスの大きな面白さがあります。
参考文献・参考資料
- IEEE Robotics and Automation Society, Technical Committee on Bio Robotics.
- Carnegie Mellon University Robotics Institute, Biorobotics Lab.
- Daniela Rus, Michael T. Tolley, “Design, fabrication and control of soft robots,” Nature, 2015.
- Stefano Palagi, Peer Fischer, “Bioinspired microrobots,” Nature Reviews Materials, 2018.
- Barbara Mazzolai et al., “Energy-saving movement strategies in animals and plants for robot design,” Nature Reviews Bioengineering, 2025.
- Ali Garmroudi et al., “Biohybrid living robotics: A comprehensive review of recent advances, technological innovation, and future prospects,” npj Robotics, 2025.
コメント