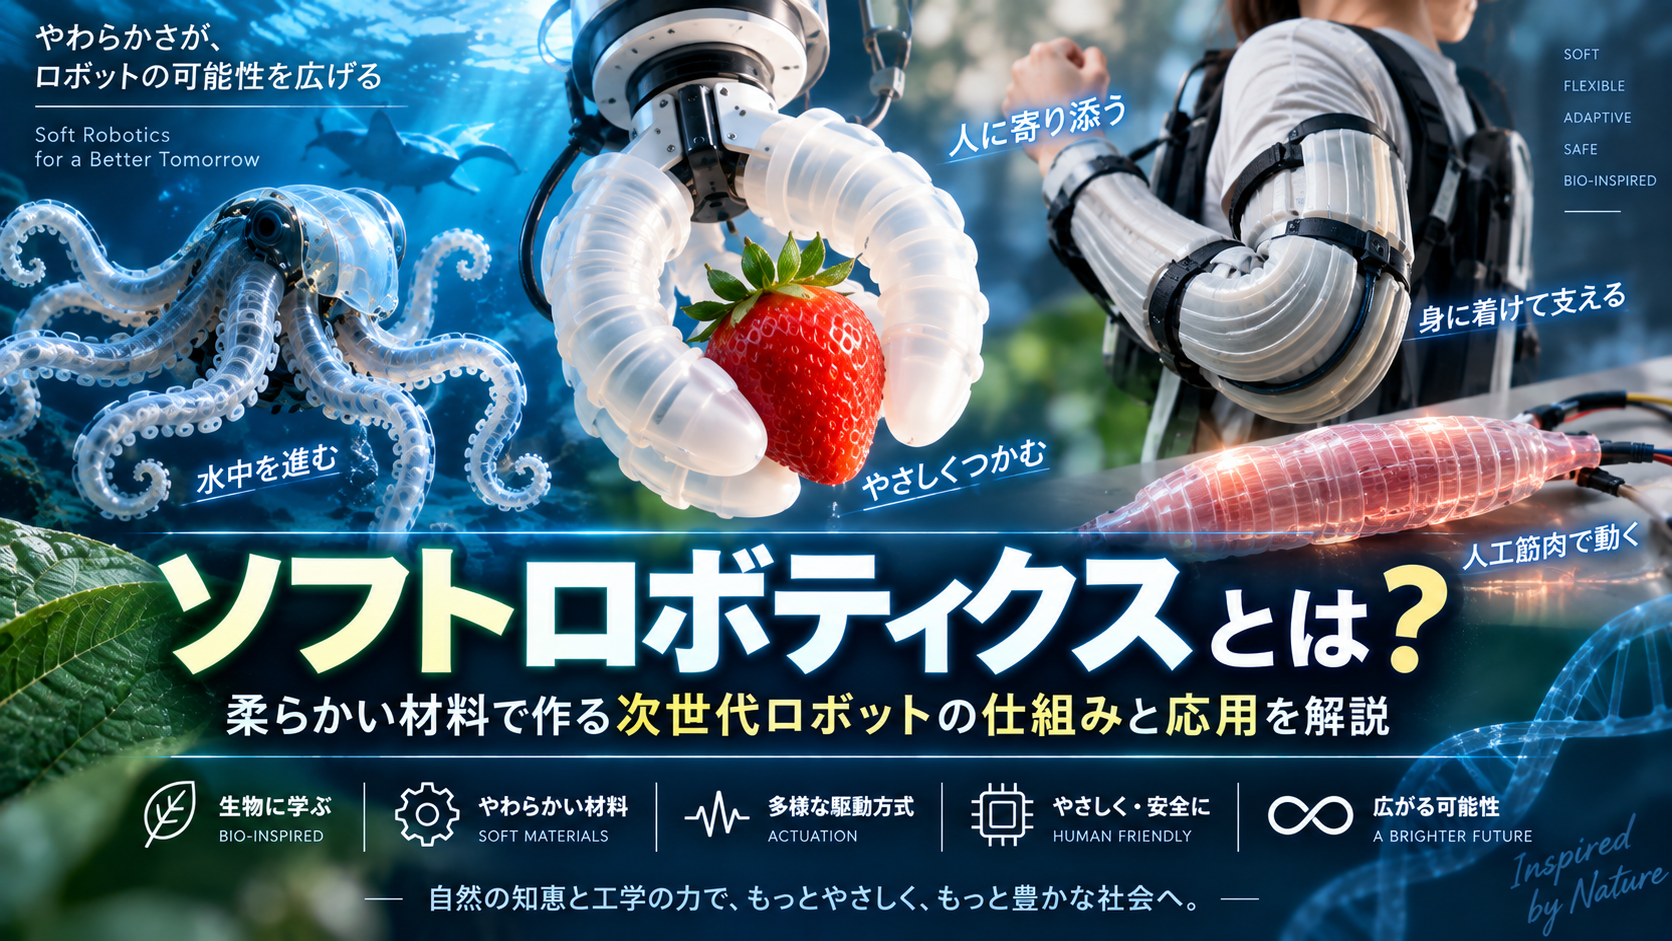
ロボットと聞くと、金属製のアームや硬い関節を持った機械を思い浮かべる人が多いかもしれません。
しかし近年では、シリコーンやゴム、柔軟な樹脂、繊維などを利用した**「柔らかいロボット」**の研究が進んでいます。
人間の手のように優しく物をつかむ。
タコの腕のように大きく曲がる。
身体の形を変えながら狭い場所を進む。
こうしたロボットを研究する分野が、**ソフトロボティクス(Soft Robotics)**です。
ソフトロボティクスの特徴は、単に「柔らかい材料でロボットを作る」ことではありません。
柔らかさや変形そのものを、ロボットの機能として利用することに大きな特徴があります。
そのため、医療、リハビリ、農業、食品、ウェアラブルデバイス、水中ロボットなど、従来の硬いロボットでは扱いにくかった分野への応用が期待されています。
この記事では、
- ソフトロボティクスとは何か
- なぜロボットを柔らかくするのか
- どのように動かすのか
- どんな材料や人工筋肉が使われるのか
- 従来のロボットとの違い
- どのような分野に応用されるのか
- 大学ではどのような研究をするのか
について、理系大学生や高校生にも分かりやすく解説します。
ソフトロボティクスとは
ソフトロボティクスとは、柔らかく変形できる材料や構造を利用してロボットを作る研究分野です。
一般的な産業用ロボットでは、金属などの硬い部品を関節でつなぎ、モーターによって動かします。
このようなロボットは、
- 高速に動く
- 大きな力を出す
- 同じ動作を正確に繰り返す
といった作業を得意としています。
一方、ソフトロボットでは、
- シリコーン
- エラストマー
- ゴム
- 柔軟な樹脂
- 繊維
- ゲル
など、変形しやすい材料を利用します。
本体そのものが曲がったり、伸びたり、ねじれたりするため、従来のロボットのように多数の機械的な関節を用意しなくても複雑な動きを作ることができます。
例えば柔らかいロボットハンドなら、つかむ対象の形に合わせて指自身が変形します。
つまり、
「物体をロボットに合わせる」のではなく、「ロボットが物体に合わせる」
ことができるのです。
これがソフトロボティクスを理解するうえで最も重要な考え方です。
なぜロボットを柔らかくするのか
ロボットを柔らかくする大きな理由は、環境への適応性を高められることです。
硬いロボットで物体をつかむ場合、
- 物体の位置
- 大きさ
- 形
- つかむ力
- 指の角度
などを正確に求める必要があります。
一方、柔らかいグリッパーなら、物体へ触れたときに指自身が自然に変形します。
そのため多少形が違っていても、物体の表面になじみながらつかむことができます。
例えばイチゴやトマトのように傷つきやすい農作物では、強い力で一点を挟むのではなく、柔らかい指で包み込むようにつかむことができます。
また、人間の身体へ装着したり直接触れたりするロボットでも、柔らかさは重要です。
硬い部品が人に衝突すると大きな力が加わる可能性がありますが、柔らかい材料なら変形することで衝撃を吸収できます。
つまりソフトロボットでは、
柔軟性・安全性・適応性
を生かし、従来型ロボットが苦手としてきた作業を実現しようとしています。
従来のロボットとの違い
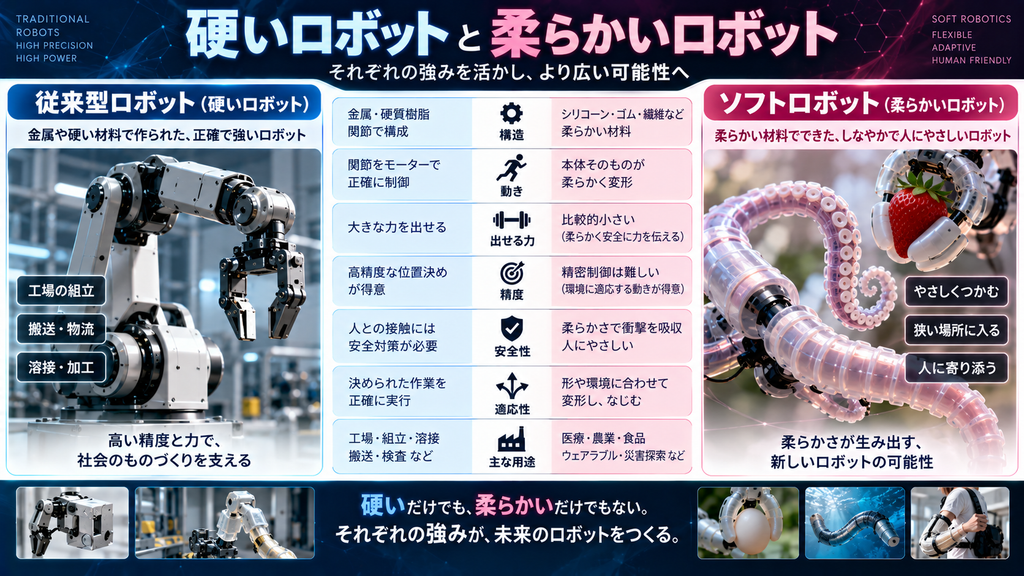
ソフトロボットと従来型ロボットでは、設計の考え方そのものが異なります。
| 項目 | 従来型ロボット | ソフトロボット |
|---|---|---|
| 主な材料 | 金属・硬質樹脂 | シリコーン・ゴム・繊維など |
| 動き | 関節を中心に動く | 本体そのものが変形する |
| 位置決め精度 | 高い | 難しい場合がある |
| 大きな力 | 得意 | 比較的小さい場合が多い |
| 柔軟性 | 低い | 高い |
| 物体への適応 | 精密な制御が必要 | 形になじみやすい |
| 人との接触 | 安全対策が重要 | 柔らかさを安全性に利用できる |
| 主な用途 | 組立・溶接・搬送など | 医療・食品・農業・ウェアラブルなど |
重要なのは、ソフトロボットが従来型ロボットの完全な代替ではないということです。
大きな力や高精度な動作が必要な場所では、硬いロボットの方が適しています。
そのため現在では、
硬い構造と柔らかい構造を組み合わせたロボット
も多く研究されています。
力を支える部分は硬くし、人や物体と接触する部分だけを柔らかくするなど、それぞれの長所を生かす考え方です。
ソフトロボットはどうやって動く?
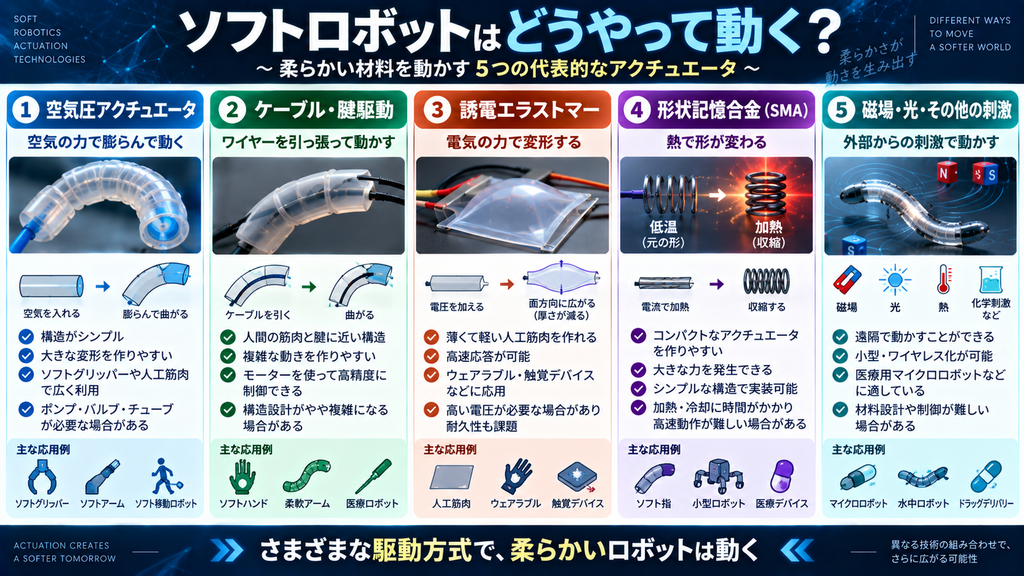
ロボットを動かすためには、エネルギーを運動へ変換するアクチュエータが必要です。
ソフトロボティクスでは、一般的な電気モーターだけでなく、柔らかい身体に適したさまざまな駆動方法が研究されています。
空気圧・流体圧アクチュエータ
代表的なのが空気圧を利用する方法です。
内部に空洞を持つ柔らかい構造へ空気を送り込むと、内部の圧力によって材料が膨らみます。
構造の一部だけを伸びにくくしておけば、
空気を入れる
→ 片側が大きく伸びる
→ ロボットが曲がる
という動きを作れます。
柔らかい指や人工筋肉などでよく利用される方式です。
比較的大きな変形を作りやすい一方、ポンプやバルブ、チューブなどが必要になる場合があります。
ケーブル・腱駆動
ワイヤーやケーブルを引っ張ることで、柔らかい構造を曲げる方式です。
人間の筋肉と腱の関係に近い構造を作ることができます。
例えば柔らかい指の内部にワイヤーを通し、それをモーターで引けば指を曲げることができます。
ロボットハンドや医療ロボットなどで研究されています。
誘電エラストマー
**誘電エラストマーアクチュエータ(DEA)**は、電圧によって柔らかい材料を変形させる方式です。
柔らかい絶縁材料を電極で挟み、電圧を加えると静電力によって材料が変形します。
薄く軽い構造を作れるため、
- 人工筋肉
- ウェアラブルデバイス
- 触覚デバイス
- 小型ソフトロボット
などへの応用が研究されています。
一方、方式によっては高い電圧が必要になるため、低電圧化や安全性、耐久性が課題になります。
形状記憶合金
形状記憶合金は、温度変化によって形状が変化する材料です。
電流を流して加熱すると収縮する性質などを利用し、筋肉のような動きを作ることができます。
小さなアクチュエータを作りやすい一方、加熱と冷却に時間が必要となり、高速な動作が難しい場合があります。
磁場・光・熱で動く材料
磁場を加えると変形する磁性材料や、光・熱などによって形が変化する材料も研究されています。
このような材料を利用すれば、
ロボット内部にモーターを搭載せず、外部から動かす
ことも可能になります。
特に非常に小さなロボットや医療用マイクロロボットなどで重要な技術です。
ソフトグリッパーとは
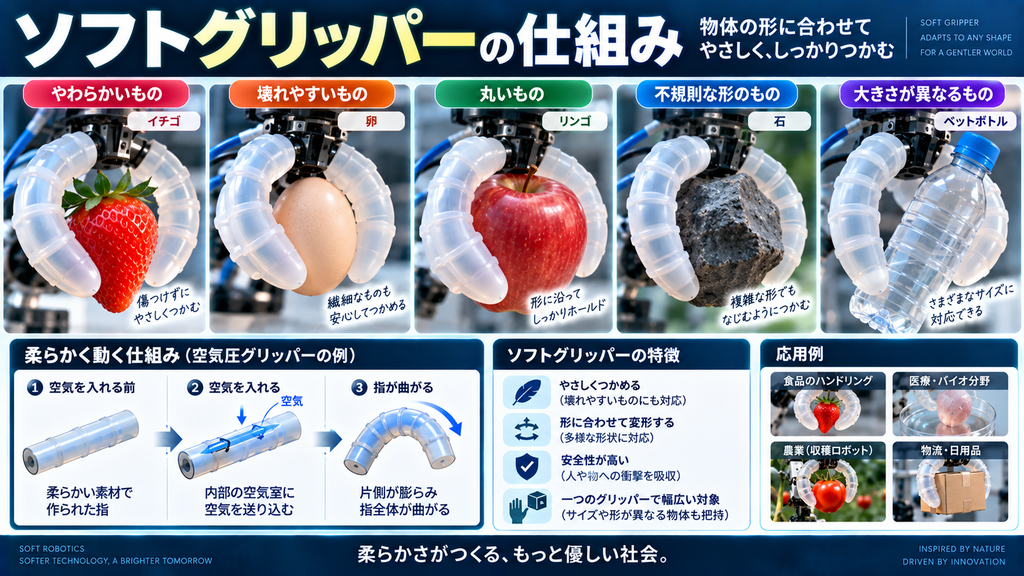
ソフトロボティクスの代表的な技術がソフトグリッパーです。
グリッパーとは、ロボットが物体をつかむための装置です。
従来型のロボットハンドでは、対象物の形状を認識し、複数の関節を正確に制御する必要があります。
一方、柔らかいグリッパーなら、物体と接触したときに指自身が変形します。
例えば、
リンゴなら丸い形に沿って曲がり、細長い野菜ならその形に沿って変形する
といったことができます。
そのため、一種類のグリッパーで形や大きさの異なる物体を扱いやすくなります。
特に、
- 農作物
- 食品
- 生体組織
- ガラス製品
- 柔らかい製品
など、強くつかめない物体との相性が良い技術です。
生物とソフトロボティクスの関係
ソフトロボティクスは、生物から多くのヒントを得ています。
代表的なのがタコです。
タコの腕には、人間の腕のような硬い骨がありません。
それでも、
- 曲げる
- 伸ばす
- ねじる
- 物をつかむ
といった複雑な動きを実現できます。
このような身体構造は、柔らかいロボットアームの重要な着想源となっています。
ほかにも、
- ゾウの鼻
- ミミズ
- 魚
- 植物
- 筋肉
などが研究の参考にされています。
ただし、
ソフトロボティクス=生物模倣ロボティクス
ではありません。
生物を参考にしていなくても、柔らかい材料や構造そのものを研究していればソフトロボティクスに含まれます。
一方、生物の構造・運動・感覚・制御などを幅広くロボットへ応用する研究分野がバイオロボティクスです。
そのため、
バイオロボティクスとソフトロボティクスは重なる部分が多いが、同じ研究分野ではない
と考えるとよいでしょう。
ソフトロボットに使われるセンサー
ソフトロボットを実際に動かすには、柔らかい身体だけでなくセンサーも必要です。
例えばロボットハンドなら、
「どれくらい曲がっているか」
「物体に触れたか」
「どれくらいの力を加えているか」
などを知る必要があります。
そこで、
- 伸縮センサー
- 圧力センサー
- 曲げセンサー
- 触覚センサー
などを柔らかい構造へ組み込む研究が行われています。
しかし通常の硬い電子部品を取り付けると、その部分だけ変形できなくなることがあります。
そこで重要になるのが、
フレキシブルセンサー
や
ストレッチャブルセンサー
です。
これらは、曲げたり伸ばしたりしても動作できる柔軟なセンサーです。
そのためソフトロボティクスは、
フレキシブルエレクトロニクス
や
電子皮膚(E-skin)
とも深く関係しています。
ソフトロボティクスは何に使われる?
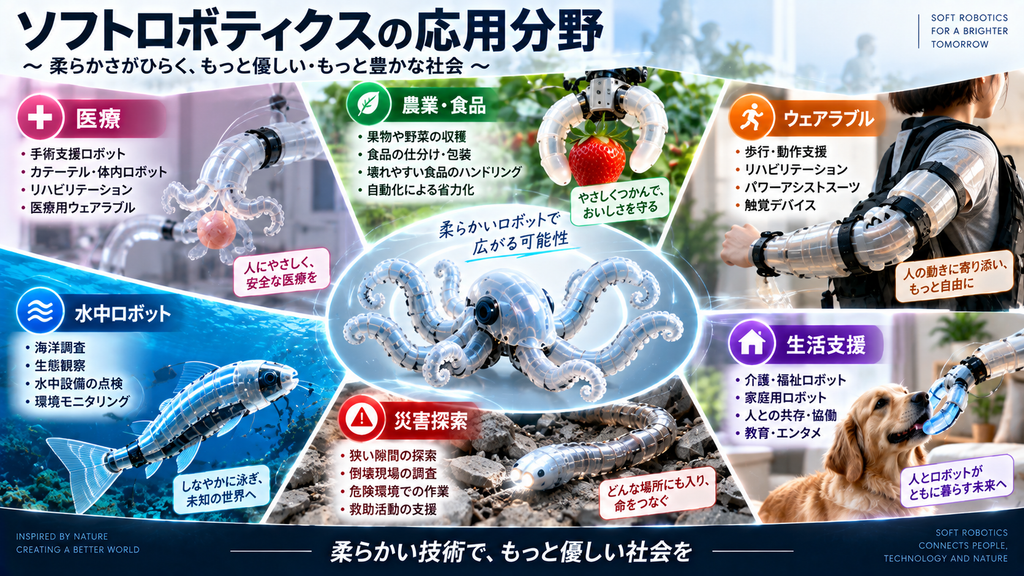
ソフトロボットは、特に人や壊れやすい物体、複雑な環境と接触する分野で研究されています。
食品・農業
果物や野菜は、形や大きさが一定ではありません。
さらに、強くつかむと傷ついてしまいます。
柔らかいグリッパーなら物体の形になじみながら力を分散できるため、
- 果物の収穫
- 野菜の仕分け
- 食品加工
- 包装
などへの応用が期待されています。
医療
医療では、人間の身体へ直接接触するため、安全性と柔軟性が重要です。
ソフトロボットは、
- 手術支援
- 柔軟なカテーテル
- 体内ロボット
- リハビリテーション
- 医療用ウェアラブル
などへの応用が研究されています。
身体の形に沿って変形できることは、医療分野で大きなメリットになります。
ウェアラブルロボット
身体に装着するロボットでは、硬い構造だけで作ると動きを妨げる可能性があります。
そこで柔らかい人工筋肉や繊維状アクチュエータを利用し、
服のように装着できるロボット
を作る研究があります。
歩行支援、腕の動作支援、リハビリテーションなどへの応用が期待されています。
水中ロボット
水中では、魚やタコの柔軟な身体構造が大きなヒントになります。
柔らかいヒレやアクチュエータを利用することで、
- 海洋調査
- 生態観察
- 水質測定
- 水中設備点検
などを行うロボットが研究されています。
災害探索
柔らかいロボットは、身体を変形させながら狭い隙間を進める可能性があります。
そのため、倒壊した建物や配管など、人間や大型ロボットが入りにくい場所を探索するロボットへの応用も研究されています。
ソフトロボティクスのメリット
ソフトロボットの大きな強みは、環境へ受動的に適応できることです。
硬いロボットでは、周囲の環境を高精度に測定し、その情報をもとに細かく制御する必要があります。
一方、ソフトロボットは身体そのものが変形することで、ある程度環境へ自然になじむことができます。
つまり、
制御だけですべてを解決するのではなく、身体の柔らかさそのものに仕事をさせる
という考え方です。
これはソフトロボティクスにおける重要な設計思想です。
また、人や壊れやすい物体と衝突したときに力を吸収しやすいため、安全性を高めやすいこともメリットです。
ソフトロボティクスの課題
柔らかさは大きなメリットですが、同時に技術的な難しさも生み出します。
正確な制御が難しい
硬いロボットなら、それぞれの関節角度からロボットの姿勢を比較的求めやすくなります。
しかしソフトロボットでは、本体全体が連続的に変形します。
曲げ・伸び・ねじれなどが同時に起こるため、
「今どのような形になっているか」
を正確に計算することが難しくなります。
そのため、
- 制御工学
- 数値シミュレーション
- センサー
- AI・機械学習
などを組み合わせた研究が必要になります。
大きな力を出しにくい
柔らかい材料は変形しやすいため、大きな力を正確に伝えることが難しい場合があります。
そのため重量物を高速で扱う工場などでは、従来型の硬いロボットの方が適している場合があります。
そこで、
必要なときだけ硬くなる構造
や
硬い部分と柔らかい部分を組み合わせる構造
も研究されています。
エネルギー源が課題
空気圧式のソフトロボットでは、ロボット本体は小さく柔らかくても、
ポンプ、バルブ、チューブ
が必要になる場合があります。
そのため、
完全に自立して動く小型ソフトロボット
を実現するには、アクチュエータだけでなく電源や駆動装置まで小型化する必要があります。
耐久性
柔らかい材料は、何度も伸縮すると、
- 摩耗
- 亀裂
- 疲労
- 材料劣化
などが起こる場合があります。
実験室で動くロボットを作るだけでなく、長期間使用できる製品へ発展させるためには、材料の耐久性や製造の再現性も重要です。
AIとソフトロボティクス
近年のソフトロボティクスで重要になっているのが、AIや機械学習との組み合わせです。
ソフトロボットは複雑に変形するため、数学モデルだけで動きを完全に予測することが難しい場合があります。
そこでセンサーから取得した、
- 形状
- 圧力
- 接触
- 動作結果
などのデータを学習し、ロボットの動きを制御する研究が進められています。
将来的には、
柔らかい身体
+ 柔らかいセンサー
+ AI
を組み合わせることで、周囲の環境に自律的に適応するロボットの実現が期待されています。
大学ではどんな研究をする?
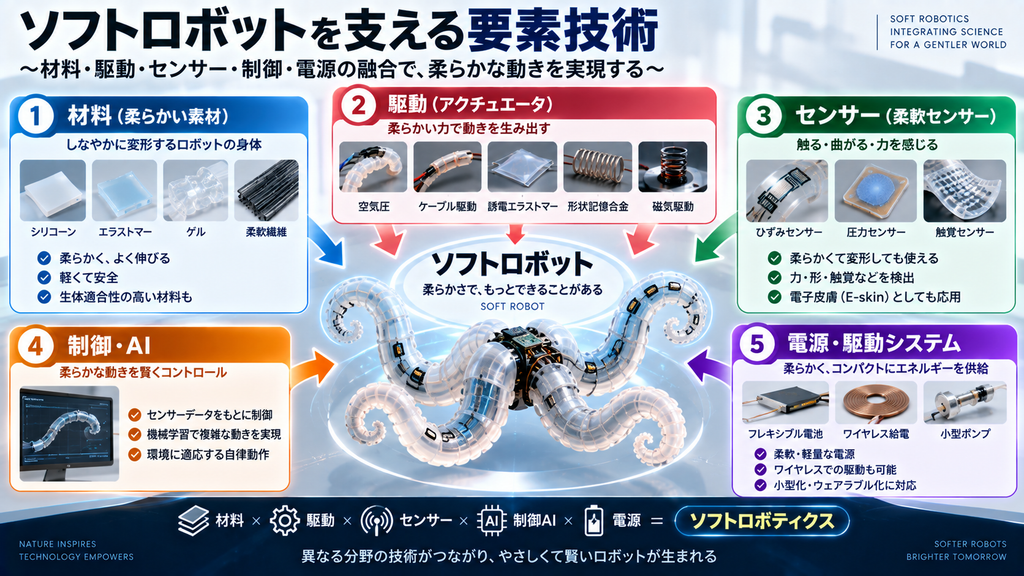
ソフトロボティクスは、非常に学際的な研究分野です。
研究室によって、研究内容は大きく異なります。
ロボット設計
CADや3Dプリンター、金型などを使って、
- 柔らかい指
- ロボットアーム
- グリッパー
- 移動ロボット
などを設計・製作します。
材料
シリコーン、ゲル、エラストマー、機能性材料などを研究します。
「どのような材料なら柔らかく、高出力で、長寿命なロボットを作れるか」を研究する分野です。
アクチュエータ
空気圧、電場、磁場、熱などを使い、
柔らかい材料をどのように動かすか
を研究します。
人工筋肉の研究も含まれます。
センサー
ロボットの変形や接触を測定する柔軟センサーを研究します。
電気電子工学、MEMS、フレキシブルエレクトロニクスなどと関係します。
制御・AI
ソフトロボットの複雑な変形を制御する方法を研究します。
制御工学、プログラミング、数値解析、機械学習などが利用されます。
つまりソフトロボティクスは、
機械工学 × 材料工学 × 電気電子 × 情報 × 生物
が交わる研究分野です。
ソフトロボティクスを学ぶなら何学科?
ソフトロボティクスに最も直接的につながりやすいのは、
機械工学科・ロボティクス系学科
です。
機械系では、
- 材料力学
- 機械力学
- 流体力学
- 制御工学
- ロボット工学
- 機構学
などを学びます。
ただし、研究テーマによって入口は異なります。
人工筋肉や柔らかい材料を研究したい
→ 材料工学
柔軟センサーを作りたい
→ 電気電子工学
ロボットの制御やAIを研究したい
→ 情報・制御工学
人に装着するロボットを研究したい
→ 生体医工学
といった進み方もあります。
研究室を探す際には、
ソフトロボティクス
Soft Robotics
人工筋肉
ソフトアクチュエータ
ソフトグリッパー
フレキシブルセンサー
ウェアラブルロボット
などのキーワードで調べてみるとよいでしょう。
ソフトロボティクスはどんな人に向いている?
ソフトロボティクスは、
「硬い機械とは違う、新しいロボットを作ってみたい人」
に特に面白い研究分野です。
また、
- ロボットが好き
- 材料を触って試作するのが好き
- 3Dプリンターを使ったものづくりに興味がある
- 電子回路やセンサーが好き
- 制御やプログラミングもやってみたい
- 生物の柔らかい動きを機械で再現したい
という人にも向いています。
ソフトロボティクスでは、
材料を作る → ロボットを設計する → センサーを載せる → 制御する
というように、さまざまな技術を組み合わせます。
そのため、一つの専門だけでなく、複数の分野を横断してものづくりをしたい人に向いている研究分野といえるでしょう。
まとめ
ソフトロボティクスとは、柔らかく変形できる材料や構造を利用してロボットを作る研究分野です。
従来のロボットでは、硬い部品と関節を正確に制御することが基本でした。
一方、ソフトロボットでは、
曲がる・伸びる・ねじれる・つぶれる
といった変形そのものを利用します。
代表的な技術として、
- 空気圧アクチュエータ
- ケーブル駆動
- 人工筋肉
- 誘電エラストマー
- 形状記憶合金
- 柔軟センサー
などがあります。
その応用先も、
医療・リハビリ・食品・農業・ウェアラブル・水中・災害探索
と幅広くなっています。
一方で、
- 精密な制御
- 大きな力の発生
- エネルギー供給
- 耐久性
- 小型化
などにはまだ課題があります。
だからこそ現在は、
材料 × 機械 × 電気電子 × 制御 × AI
を融合した研究が進められています。
従来のロボットでは、
「環境を理解し、正確に制御して対応する」
ことが重視されてきました。
ソフトロボティクスでは、そこにもう一つの考え方を加えます。
ロボット自身が柔らかく変形し、人や物体、環境になじむ。
この「柔らかさを機能として利用する」という発想が、ソフトロボティクスの大きな特徴です。
参考文献・参考資料
Daniela Rus, Michael T. Tolley, “Design, fabrication and control of soft robots,” Nature, 2015.
Junhyuk Bang et al., “Bioinspired electronics for intelligent soft robots,” Nature Reviews Electrical Engineering, 2024.
Tianlu Wang et al., “Clinical translation of wireless soft robotic medical devices,” Nature Reviews Bioengineering, 2024.
Md Harun Or Rashid Molla, Jinxin Chen, Chengyi Xu, “Advancing soft robotics: recent progress in dielectric elastomer and fluid actuators,” npj Robotics, 2026.
Anke van Oosterhout, Matthew A. Robertson, Jamie Paik, “Soft robotics for personalized and sustainable wearables,” Nature Reviews Bioengineering, 2026.
コメント