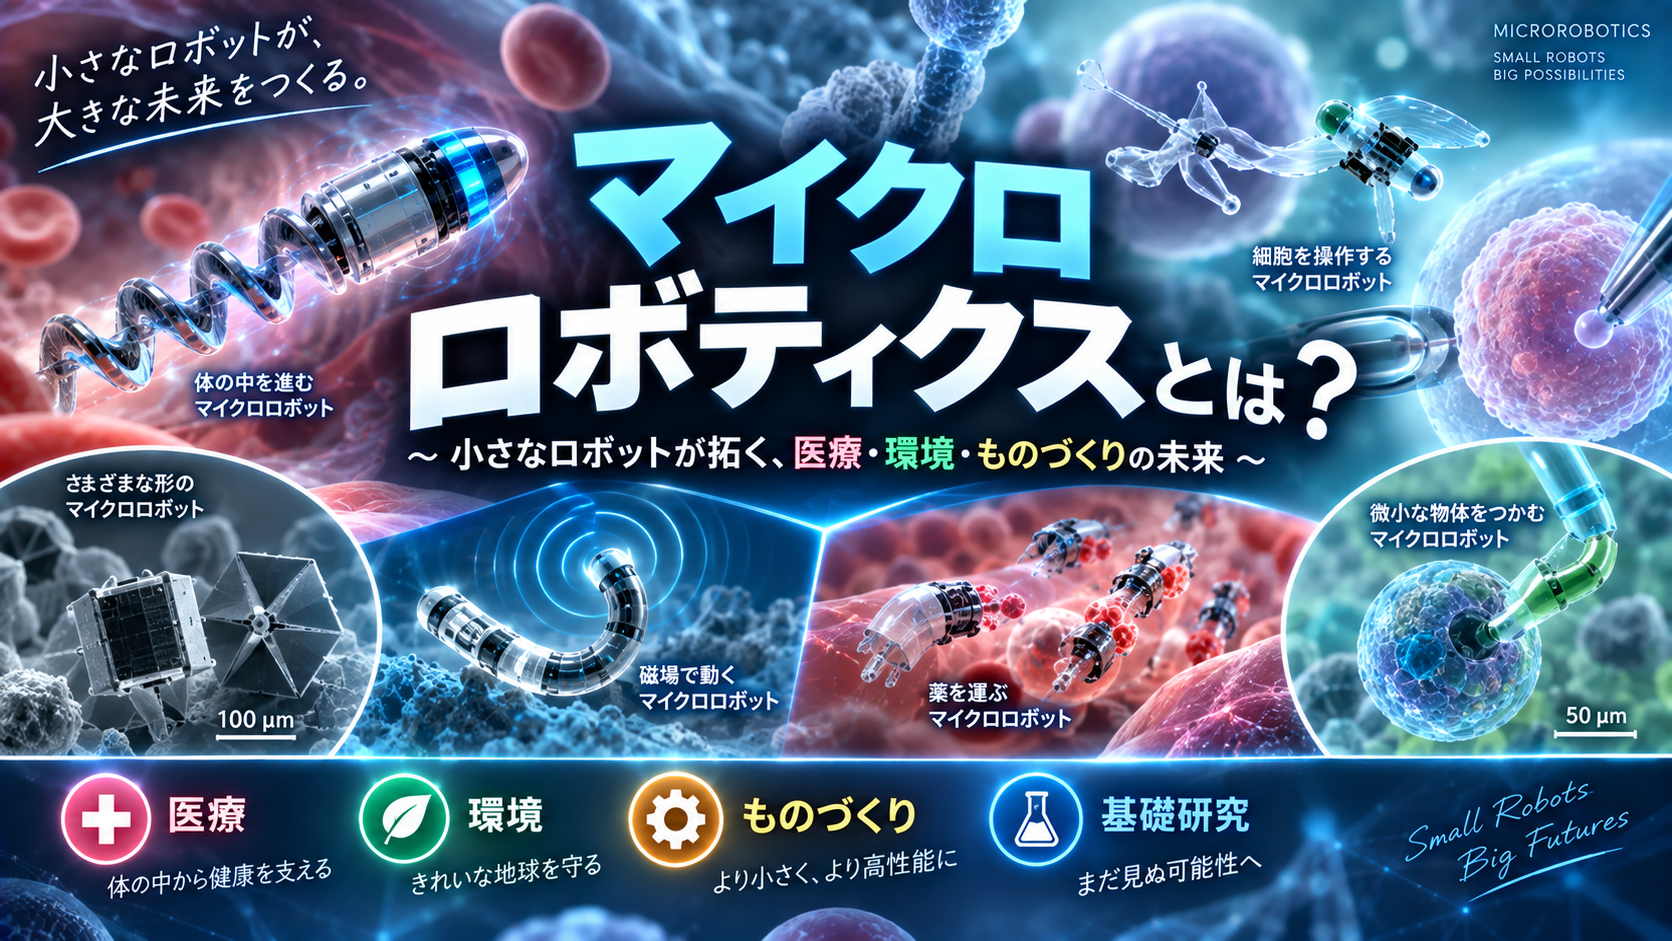
人間の体内を移動して、狙った場所へ薬を届ける。
細い流路や配管の中へ入り込み、内部の状態を調べる。
多数の小さなロボットが集まり、一つの大きな仕事をする。
こうした技術を研究する分野が、**マイクロロボティクス(Microrobotics)**です。
マイクロロボティクスでは、肉眼では確認しにくいほど小さなロボットを設計・製作し、磁場や光、超音波、電場、化学反応などを利用して動かします。
ただし、普通のロボットをそのまま小さくすれば作れるわけではありません。
サイズが小さくなると、
- モーターやバッテリーを搭載しにくい
- センサーやCPUを載せにくい
- 流体の粘性の影響が大きくなる
- 微細加工技術が必要になる
- ロボットそのものを観察することも難しくなる
など、通常サイズのロボットとは異なる問題が現れます。
つまりマイクロロボティクスは、**「小さな世界に合わせて、ロボットの作り方・動かし方・制御方法そのものを考え直す研究分野」**です。
この記事では、
- マイクロロボティクスとは何か
- 普通のロボットとの違い
- なぜ小さなロボットは動かすのが難しいのか
- どのような方法で動かすのか
- どのように製作するのか
- 医療などで何に使われるのか
- マイクロロボット群とは何か
- 大学ではどのような研究をするのか
について、理系大学生や高校生にも分かりやすく解説します。
マイクロロボティクスとは
マイクロロボティクスとは、非常に小さなロボットの設計・製作・駆動・制御・応用を研究する分野です。
英語では「Microrobotics」と呼ばれます。
研究対象の大きさに厳密な境界があるわけではありませんが、マイクロメートルからサブミリメートル程度の移動ロボットや微小機械などが重要な研究対象となっています。
このサイズのロボットを利用すると、
- 人体内部
- 微小流路
- 細胞周辺
- 細い配管
- 小型デバイス内部
など、普通のロボットではアクセスできない場所で作業できる可能性があります。
一方で、小さくなるほど一般的なモーターやバッテリーを搭載することが難しくなります。
そこで、
磁場・超音波・光・電場・化学反応
など、外部から与えられるエネルギーや周囲の環境を利用して動かす方法が研究されています。
マイクロロボットは普通のロボットと何が違う?
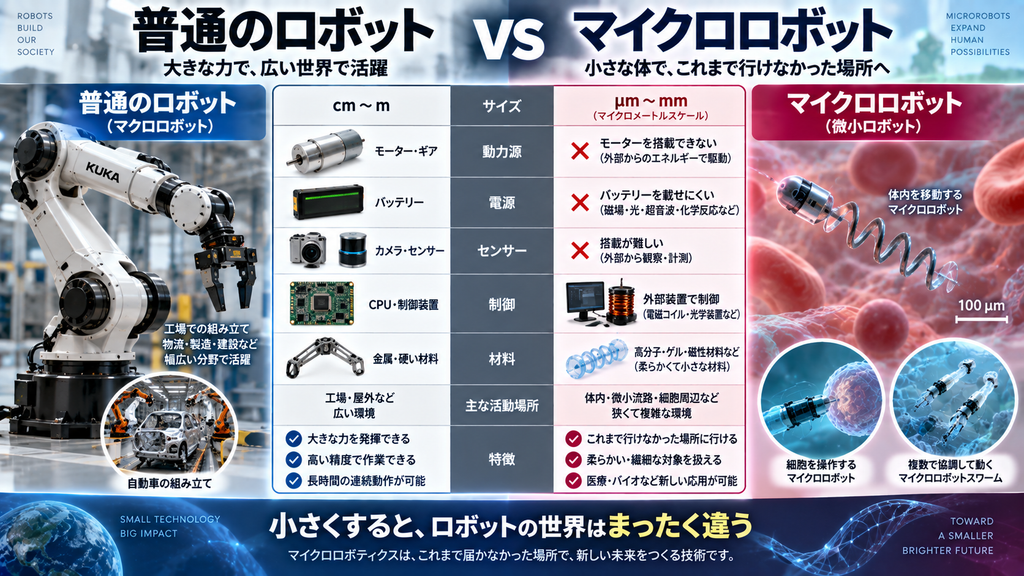
一般的なロボットには、
- モーター
- ギア
- CPU
- センサー
- カメラ
- バッテリー
- 通信装置
などが搭載されています。
しかしロボットを数百µm程度まで小さくすると、これらをすべて内部へ入れることは非常に難しくなります。
そのためマイクロロボットでは、
「必要な機能をすべてロボット本体へ搭載する」
という従来型ロボットの考え方が使えないことがあります。
例えば、ロボット自身にモーターを積む代わりに、
外部の磁場で回転させる
方法があります。
ロボット自身にカメラを積む代わりに、
顕微鏡や医療画像装置で外部から位置を確認する
方法があります。
つまりマイクロロボティクスでは、
ロボット本体+外部装置
を一つのロボットシステムとして設計することも重要です。
マイクロロボットとマイクロモーターの違い
マイクロロボティクスでは、**マイクロモーター(Micromotor)**という言葉もよく使われます。
マイクロモーターは、
微小スケールでエネルギーを運動へ変換するデバイス
です。
それに対してマイクロロボットは、移動するだけでなく、
- 薬を運ぶ
- 細胞を操作する
- センシングする
- 汚染物質を回収する
といった目的となる仕事を行う機能を持ちます。
簡単にまとめると、
マイクロモーター
= 小さなスケールで動くための仕組み
マイクロロボット
= 移動に加えて、目的の仕事を行う微小機械
と考えると分かりやすいでしょう。
小さな世界では物理の影響が変わる
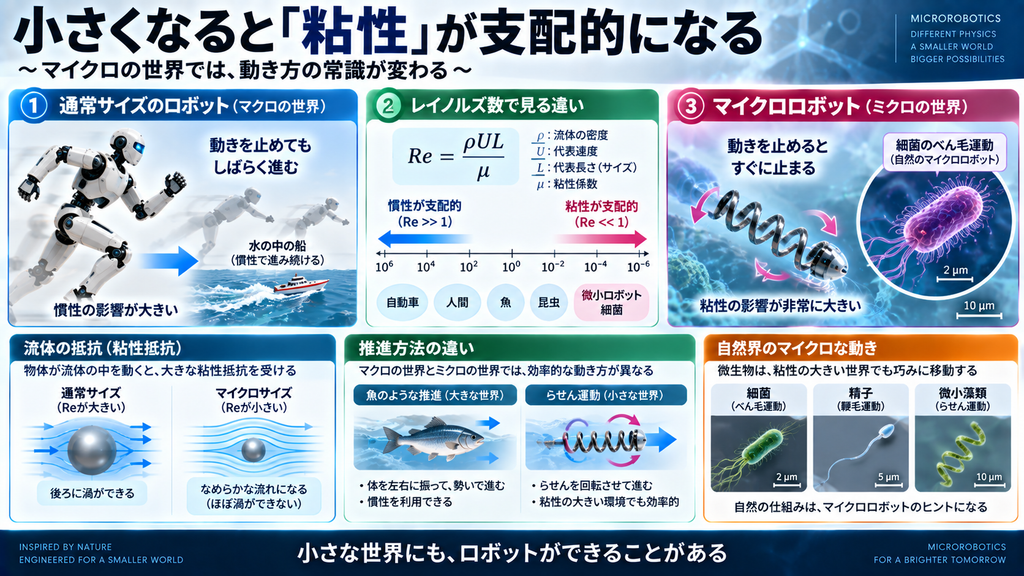
マイクロロボティクスの大きな特徴は、ロボットのサイズが小さいことだけではありません。
小さくなることで、重要になる物理現象まで変わります。
特に分かりやすいのが、液体中での運動です。
私たちが水中を泳ぐ場合、手や足で水を押して勢いをつければ、少しの間そのまま進むことができます。
これは慣性の影響があるためです。
ところがマイクロメートルスケールの小さな物体では、慣性よりも粘性の影響が大きくなります。
流体力学では、この関係を**レイノルズ数(Reynolds number)**という値で表します。
非常に小さなロボットが液体中を動く場合、レイノルズ数が小さくなり、
慣性より粘性が支配的な世界
になります。
そのため、ロボットが動きを止めればほぼ同時に止まります。
人間が水中を泳ぐ感覚よりも、
非常に粘り気の強い液体の中を進む
イメージに近くなります。
微生物から学ぶマイクロロボット
こうした小さな世界を自在に移動している存在が、自然界にはすでにいます。
それが細菌や微生物です。
例えば一部の細菌は、べん毛と呼ばれる細長い構造を回転させて液体中を移動します。
精子も細長い鞭毛を動かして前進します。
こうした運動は、粘性の影響が大きい小さな世界に適しています。
そこでマイクロロボティクスでは、
- 細菌
- 精子
- 微生物
- 微小な水生生物
などの移動方法を参考にしたロボットが研究されています。
代表例が、らせん形状の磁気マイクロロボットです。
らせん状の構造へ回転磁場を与えると、
磁場が回転
→ マイクロロボットが回転
→ らせんが液体を押す
→ 前進する
という運動を実現できます。
コルク抜きを回しながら進めるようなイメージです。
このようにマイクロロボティクスは、バイオロボティクスとも深く関係しています。
マイクロロボットはどうやって動く?
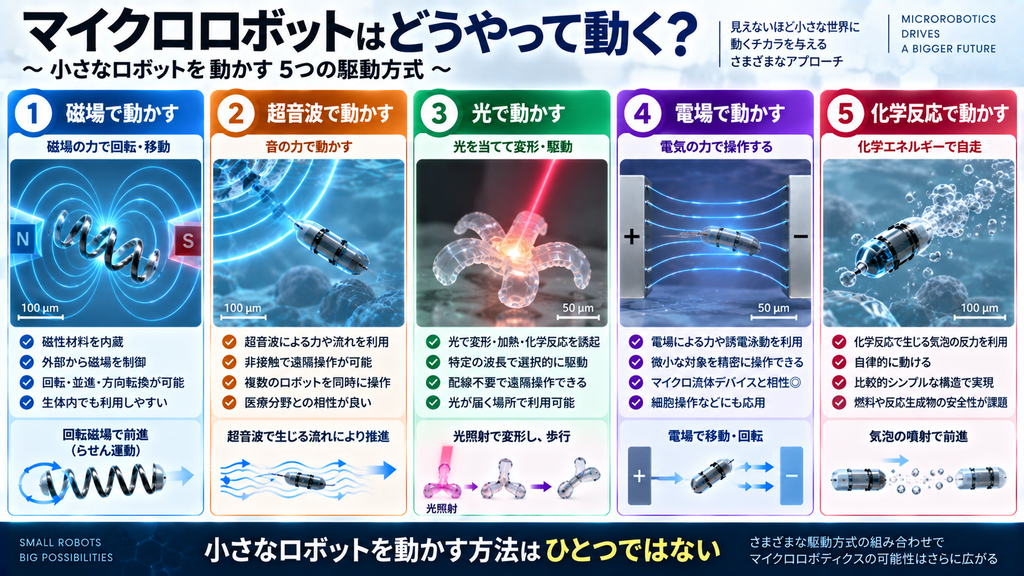
微小なロボットには一般的なモーターを搭載しにくいため、さまざまな駆動方式が研究されています。
磁場
代表的なのが、磁場を利用する方法です。
ロボットへ鉄や酸化鉄などの磁性材料を組み込み、外部から磁場を加えます。
磁場によって、
- 引っ張る
- 回転させる
- 向きを変える
といった操作ができます。
特に回転磁場とらせん形状を組み合わせた方式は、液体中を移動するマイクロロボットの代表例です。
磁場は生体組織を比較的透過しやすく、ロボット側に大型の電源を搭載しなくてよいという特徴があります。
そのため医療応用で活発に研究されています。
超音波
音響や超音波によってマイクロロボットを動かす方法もあります。
音波によって発生する力や流れを利用し、微小な物体を移動させます。
超音波は医療画像でも利用されている技術であり、体内マイクロロボットとの組み合わせも研究されています。
光
光を照射すると変形したり、温度が変化したり、化学反応を起こしたりする材料を利用する方法もあります。
外部から光を当てるだけで動かせるため、配線のない小型ロボットを作ることができます。
一方、人体深部のように光が届きにくい場所では利用方法が制限されます。
電場
電場や電気的な力によって微小な物体を操作する方法もあります。
微小スケールでは電気的な力が利用しやすい場合があり、マイクロ流体デバイスや細胞操作などと組み合わせて研究されています。
化学反応
周囲の物質と化学反応を起こし、そのエネルギーで移動するマイクロモーターもあります。
例えば表面で気泡を発生させ、
気泡を放出する反作用で進む
方式があります。
ロボット内部へ電池を積まなくても動ける一方で、燃料や反応生成物の安全性を考慮する必要があります。
マイクロロボットはどうやって作る?
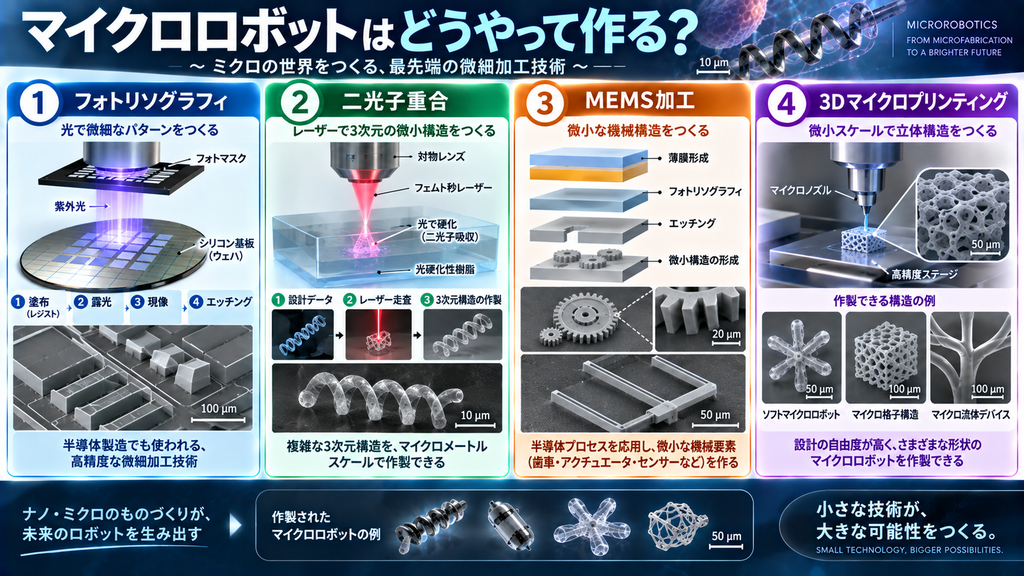
数十µmから数百µmの構造を作るには、通常の機械加工ではなく微細加工技術が必要になります。
フォトリソグラフィ
半導体製造でも使われるフォトリソグラフィを利用して、材料表面へ微細なパターンを作る方法があります。
MEMSやマイクロデバイスの製造と深く関係する技術です。
二光子重合
複雑な3次元構造を作る方法として注目されているのが、**二光子重合(Two-Photon Polymerization)**です。
レーザーを非常に小さな領域へ集光し、感光性材料を局所的に硬化させます。
レーザー焦点を3次元的に動かすことで、
マイクロメートルスケールの立体構造
を作ることができます。
らせん型マイクロロボットなど、複雑な3D形状を作る際にも利用されます。
MEMS・半導体プロセス
マイクロロボティクスは**MEMS(Micro Electro Mechanical Systems)**とも深く関係しています。
- 薄膜形成
- エッチング
- リソグラフィ
- 微細電極形成
などの技術を利用して、微小な機械構造やセンサー、アクチュエータを製作します。
そのため、
マイクロロボティクス × MEMS × 微細加工
は非常に関連の深い研究領域です。
マイクロロボットにはどんな種類がある?
マイクロロボットには、目的や構造によってさまざまな種類があります。
磁気マイクロロボット
磁性材料を利用し、外部磁場で移動・回転させます。
特に医療応用で代表的な方式です。
ソフトマイクロロボット
ゲルやエラストマーなどの柔らかい材料を使い、体そのものを変形させて移動します。
狭い場所や人体内部などへの応用が研究されています。
バイオハイブリッドマイクロロボット
人工材料と、
- 細菌
- 精子
- 筋細胞
などの生体要素を組み合わせます。
生物が持つ運動能力やエネルギー変換能力を利用できることが特徴です。
マイクロロボットスワーム
多数のマイクロロボットを同時に制御し、集団として仕事をさせる方式です。
マイクロロボットスワームとは
一台のマイクロロボットは非常に小さいため、
運べる物質の量や発生できる力にも限界があります。
そこで、多数のロボットを集団で動かすマイクロロボットスワームが研究されています。
スワームとは「群れ」という意味です。
魚や鳥、昆虫、細菌などの集団と同じように、
多数の単純な個体が協力して複雑な仕事をする
という考え方です。
外部磁場などを利用して、
- 集まる
- 分散する
- 回転する
- 列を作る
- 形を変える
- 目的地へ移動する
といった動きを制御します。
多数で協力することで、一台では難しい量の物質を運んだり、広い範囲へ作用したりできる可能性があります。
マイクロロボティクスは何に使われる?
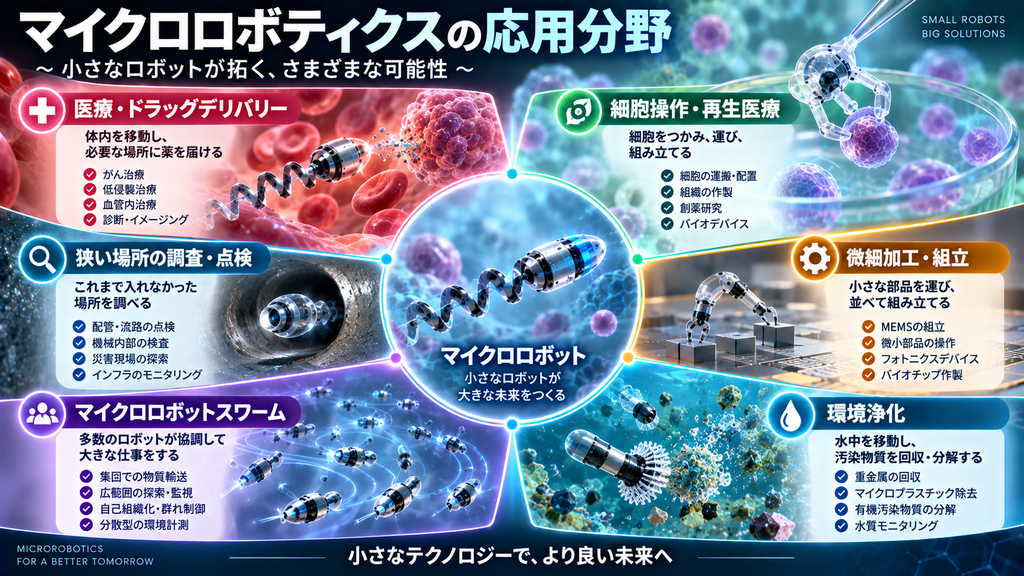
マイクロロボットの最大の特徴は、普通の機械では入れない場所で仕事ができる可能性があることです。
特に注目されているのが医療分野です。
医療・ドラッグデリバリー
薬を飲んだり注射したりすると、有効成分は体内へ広く分布します。
そこでマイクロロボットを利用し、
必要な薬を必要な場所へ直接運ぶ
研究が行われています。
例えば、
薬剤を搭載
↓
体内へ導入
↓
磁場などで移動
↓
病変部へ到達
↓
薬剤を放出
という仕組みです。
これをドラッグデリバリーと呼びます。
目的の場所へ薬剤を集中させられれば、治療効果を高めながら他の場所への影響を減らせる可能性があります。
ただし、実際に広く医療へ利用するには、
- 安全性
- 生体適合性
- 位置追跡
- 回収方法
- 生分解性
- 大量製造
など多くの課題があります。
低侵襲治療
ロボットが非常に小さければ、大きな切開をせずに体内へアクセスできる可能性があります。
そのため、
- 局所治療
- 血管内治療
- 生検
- 組織操作
- 局所加熱
などへの応用が研究されています。
細胞操作・再生医療
細胞は数十µm程度と非常に小さいため、通常のロボットでは直接扱うことが難しくなります。
そこでマイクロロボットを利用して、
- 細胞を運ぶ
- 一列に並べる
- 特定の場所へ配置する
- 力を加える
といった研究があります。
再生医療、組織工学、創薬研究などとの関係も深い分野です。
環境浄化
マイクロ・ナノロボットを利用して、水中に存在する
- 重金属
- 有機汚染物質
- 病原体
- マイクロプラスチック
などを回収・分解する研究もあります。
ロボット自身が移動することで、対象物質へ能動的に近づけることが特徴です。
微細加工・組立
マイクロロボットそのものを「作業ロボット」として利用し、
微小な部品を運ぶ・並べる・組み立てる
研究もあります。
MEMS、半導体、フォトニクス、バイオデバイスなどの製造技術への応用が考えられています。
マイクロロボットをどうやって見つける?
マイクロロボットを医療などで使う場合、重要になるのが、
「今どこにいるのか」
を把握することです。
マイクロロボットは肉眼では見えないため、
- X線
- MRI
- 超音波
- 光学顕微鏡
- 蛍光イメージング
- 磁気センシング
などを使って位置を確認します。
つまり医療用マイクロロボットでは、
動かす技術
だけでなく、
見る技術
も必要です。
そのため、ロボティクスと医療画像技術を組み合わせた研究が重要になります。
AIとマイクロロボティクス
将来のマイクロロボットでは、AIや機械学習との組み合わせも重要になると考えられています。
例えば血管や複雑な流路の中では、ロボットの位置を確認しながらリアルタイムで操作する必要があります。
そこで、
画像から位置を取得
↓
目標地点との差を計算
↓
AI・制御アルゴリズムが磁場を決定
↓
電磁コイルを動かす
↓
マイクロロボットが移動
という自動制御システムが研究されています。
将来的には、
マイクロロボット × 医療画像 × AI
という組み合わせによって、自律的に目的地へ移動するシステムの実現も期待されています。
マイクロロボティクスのメリット
マイクロロボット最大のメリットは、これまで機械が入れなかった場所へアクセスできることです。
例えば、
- 人体内部
- 微小流路
- 細胞周辺
- 狭い配管
- 微小デバイス内部
などです。
また、ロボットを大量に作れれば、
一台の高性能ロボットではなく、多数の単純なロボットに仕事を分散させる
という新しい考え方も可能になります。
マイクロロボティクスの課題
マイクロロボットは非常に魅力的な技術ですが、実用化には多くの課題があります。
電源
小さなロボットへ十分なバッテリーを搭載することは困難です。
そのため現在は外部磁場や光などからエネルギーを受け取る方式が多く研究されています。
完全自律型マイクロロボットを実現するためには、小型電源技術も重要になります。
センサーや計算機
マイクロロボットへCPUや高性能センサーを直接搭載することは難しい場合があります。
そのため外部のカメラやセンサー、コンピュータを使って制御するシステムが多く研究されています。
正確な制御
人体内部では、
- 血流
- 粘液
- 組織
- 流路形状
などが絶えず変化します。
この環境で数十〜数百µm程度のロボットを正確に制御することは簡単ではありません。
安全性
医療用マイクロロボットでは、
使った後に体内へ残らないか
も重要です。
そのため、
- 生分解性材料を使う
- ロボットを回収する
- 無害な材料へ分解させる
といった研究が進められています。
製造
微小スケールでは一般的な加工方法を使えません。
そのため、
- リソグラフィ
- レーザー加工
- 二光子重合
- MEMSプロセス
など高度な加工技術が必要になります。
また、研究用に数個作れるだけでなく、同じ品質で大量生産できる技術も実用化には重要です。
大学ではどんな研究をする?
マイクロロボティクスは、多くの工学分野が融合した研究領域です。
マイクロロボットの製作
微細加工やレーザー加工、二光子重合などを利用してロボットを作ります。
MEMSや半導体プロセスの知識が関係します。
磁気制御
電磁コイルなどを設計し、磁場によってマイクロロボットを動かします。
電磁気学、電子回路、制御工学などが重要です。
材料
磁性材料、ゲル、エラストマー、生分解性材料などを利用して、微小ロボットへ機能を持たせます。
流体力学
微小スケールでは粘性が重要になるため、流体力学やマイクロ流体力学を利用して運動を解析します。
制御・AI
顕微鏡や画像装置で位置を取得し、目的地まで自動的に移動させます。
画像処理、制御工学、機械学習などが利用されます。
医療・バイオ
薬剤輸送、細胞操作、診断などを目的としたマイクロロボットを研究します。
細胞培養、生体材料、医用画像などの知識も必要になります。
つまりマイクロロボティクスは、
機械 × 電気電子 × 材料 × 微細加工 × 情報 × 医療・バイオ
が交わる研究分野です。
マイクロロボティクスを学ぶなら何学科?
マイクロロボティクスへ進むルートは一つではありません。
ロボットの機構や運動を研究したい場合は、
機械工学科・ロボティクス系学科
が代表的です。
一方、
磁場で動かしたい
→ 電気電子工学
MEMSや微細加工を研究したい
→ 電気電子・応用物理
機能性材料を研究したい
→ 材料工学
AIや制御を研究したい
→ 情報・制御工学
体内ロボットを研究したい
→ 生体医工学・医工学
といった進み方もあります。
研究室を探す際には、
Microrobotics
マイクロロボット
磁気マイクロロボット
Medical Microrobotics
マイクロマシン
MEMS
マイクロ流体
Biohybrid Microrobotics
などのキーワードで調べてみるとよいでしょう。
マイクロロボティクスはどんな人に向いている?
マイクロロボティクスは、
「肉眼ではほとんど見えない機械を作り、実際に動かしてみたい」
という人に特に面白い研究分野です。
また、
- ロボットが好き
- 電磁気学が好き
- 微細加工に興味がある
- 材料を研究したい
- 流体力学に興味がある
- 医療技術に興味がある
- 顕微鏡を使った実験をしてみたい
- AIや制御も研究したい
という人にも向いています。
マイクロロボティクスでは、
作る・動かす・見る・制御する
というすべてが難しくなります。
だからこそ、さまざまな技術を組み合わせながら新しいシステムを作る面白さがあります。
まとめ
マイクロロボティクスとは、非常に小さなロボットを設計・製作・駆動・制御し、医療や微細操作などへ応用する研究分野です。
微小ロボットでは、通常のモーターやバッテリーを搭載しにくいため、
- 磁場
- 超音波
- 光
- 電場
- 化学反応
などを使って動かします。
さらに微小スケールでは、粘性や表面力などの影響が大きくなるため、
普通のロボットを単純に小さくしただけではうまく動きません。
そのため、
- 微生物の運動
- MEMS
- 微細加工
- 機能性材料
- マイクロ流体
- AI
など、さまざまな分野の技術が利用されています。
応用先も、
医療・ドラッグデリバリー・細胞操作・環境浄化・微細加工
など幅広くなっています。
さらに現在では、
マイクロロボットスワーム
バイオハイブリッドマイクロロボット
AIによる自律制御
などへ研究領域が広がっています。
つまりマイクロロボティクスは、
ロボット × 微細加工 × 材料 × 電磁気 × 流体 × AI × 医療
が交わる研究分野です。
ロボットが小さくなると、単にサイズが変わるだけではありません。
物理も、作り方も、動かし方も、制御方法も変わります。
その「小さな世界ならではの工学」を利用して、これまで機械が届かなかった場所で新しい仕事を実現する。
そこに、マイクロロボティクスの大きな魅力があります。
参考文献・参考資料
Chuanrui Chen, Shichao Ding, Joseph Wang, “Materials consideration for the design, fabrication and operation of microscale robots,” Nature Reviews Materials, 2024.
Stefano Palagi, Peer Fischer, “Bioinspired microrobots,” Nature Reviews Materials, 2018.
Sajjad Rahmani Dabbagh et al., “3D-printed microrobots from design to translation,” Nature Communications, 2022.
Mario Urso, Martina Ussia, Martin Pumera, “Smart micro- and nanorobots for water purification,” Nature Reviews Bioengineering, 2023.
Tania Patiño Padial et al., “Swarming intelligence in self-propelled micromotors and nanomotors,” Nature Reviews Materials, 2025.
Mahmoud Medany, S. Karthik Mukkavilli, Daniel Ahmed, “AI-driven autonomous microrobots for targeted medicine,” Nature Reviews Bioengineering, 2024.
コメント