魚のように泳ぐ。
ヘビのように狭い場所を進む。
ヤモリのように壁を登る。
タコのように柔らかく物をつかむ。
自然界には、人間が作った機械とはまったく異なる方法で動く生物が数多く存在します。
こうした生物の構造・動き・感覚・制御方法を参考に、新しいロボットを作る研究が「生物模倣ロボティクス」です。
生物模倣ロボットでは、生き物の外見をそのままコピーすることが目的ではありません。
重要なのは、
「なぜその生物は、その機能を実現できるのか」
を工学的に理解し、その原理をロボットへ応用することです。
例えばヤモリを参考にする場合、ヤモリそっくりの外観を作ることよりも、
「なぜ足裏が壁に付着できるのか」
を理解することが重要です。
魚を参考にする場合も、見た目ではなく、
「どうすれば水中を効率よく移動できるのか」
という運動原理に注目します。
この記事では、
- 生物模倣ロボットとは何か
- 生物のどんな部分をまねるのか
- Bio-inspiredとBiomimeticの違い
- 代表的な生物模倣ロボット
- ソフトロボティクスやバイオロボティクスとの違い
- どんな分野に応用されるのか
- 生物模倣ロボットの課題
- 大学ではどのような研究をするのか
について、理系大学生や高校生にも分かりやすく解説します。
生物模倣ロボットとは
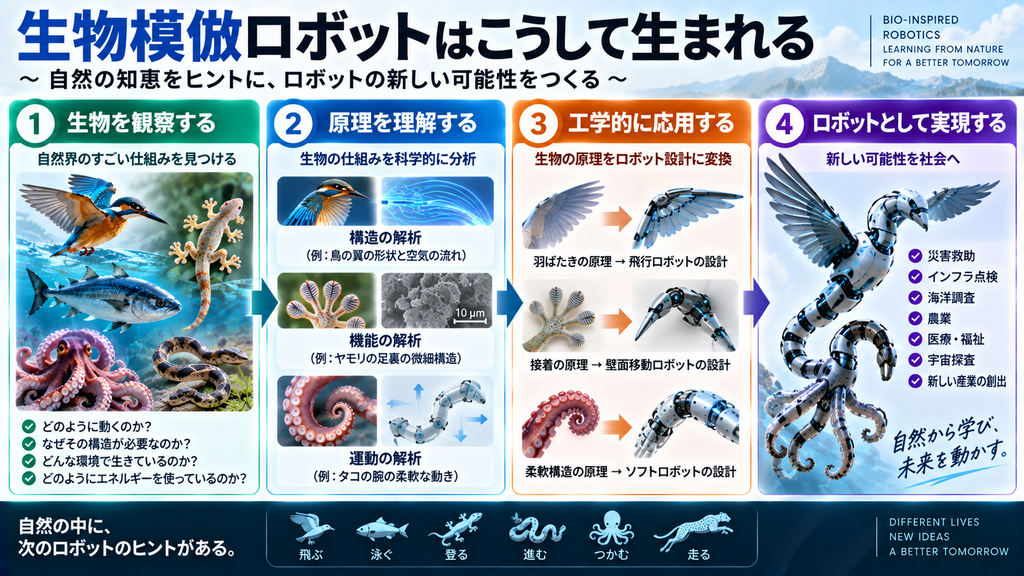
生物模倣ロボットとは、生物が持つ構造・運動・感覚・制御などの仕組みを参考に設計されたロボットです。
英語では、
Biomimetic Robot
や
Bio-inspired Robot
などと呼ばれます。
研究対象は、生物の形だけではありません。
例えば、
- 骨格
- 筋肉
- 腱
- 皮膚
- 翼
- ヒレ
- 足
- 感覚器
- 神経系
- 群れ行動
など、生物のさまざまな特徴がロボット設計のヒントになります。
生物模倣ロボット研究では、基本的に、
生物を観察する
↓
優れた仕組みを見つける
↓
力学・材料・制御などの視点から分析する
↓
工学的な原理へ置き換える
↓
ロボットとして実装する
という流れで研究が進みます。
つまり、生物模倣ロボティクスは、
「自然界の仕組みを工学へ翻訳する研究」
と考えると分かりやすいでしょう。
生物の形をそのままコピーするわけではない
「生物模倣」と聞くと、
魚そっくりのロボット
や
犬そっくりのロボット
を作る研究だと思うかもしれません。
しかし、研究で重要なのは見た目ではなく機能を生み出す原理です。
例えばチーターを参考に高速ロボットを作る場合、
- 脚の構造
- 背骨の動き
- 腱の弾性
- 地面を蹴るタイミング
- エネルギーの蓄積と放出
などに注目します。
毛の色や模様を再現しても、ロボットの性能はほとんど向上しません。
一方、
腱にエネルギーを蓄えて再利用する
といった原理を取り入れれば、より効率的なロボットを設計できる可能性があります。
そのため生物模倣では、
形をまねることより、「なぜその形や動きが有効なのか」を理解すること
が重要です。
Bio-inspiredとBiomimeticの違い
生物模倣ロボティクスについて調べると、
Bio-inspired
と
Biomimetic
という言葉がよく登場します。
厳密な使い分けは研究分野によって異なりますが、イメージとしては次のように整理できます。
Biomimetic
生物の構造や機能を比較的直接的に模倣する考え方です。
例えば、
魚のヒレを参考に、魚型の水中ロボットを作る
といった研究です。
Bio-inspired
生物そのものを忠実に再現するのではなく、生物から得た考え方や原理を工学へ応用する、より広い表現です。
例えば、
動物の腱が持つ弾性エネルギーの利用方法だけを、別の形状のロボットへ応用する
といった研究も含まれます。
どちらの場合も中心にあるのは、
「自然界から工学的なヒントを得る」
という考え方です。
なぜ生物をロボットの参考にするのか
生物は長い進化の過程で、それぞれの環境に適応してきました。
陸上、水中、空中、地中、樹上など、さまざまな環境で生きるために、
移動・感覚・エネルギー利用・環境適応
の仕組みを発達させています。
例えば、
魚
→ 水中を効率的に移動する
鳥
→ 空中を飛行する
ヤモリ
→ 壁面へ付着する
ヘビ
→ 狭い場所を移動する
タコ
→ 柔らかい身体で物体をつかむ
といった能力があります。
工学者が新しい機械をゼロから考えるのではなく、
「自然界では、この問題をどう解決しているのか」
を調べることで、これまでとは違うロボット設計につながります。
生物模倣ロボットでは何をまねる?
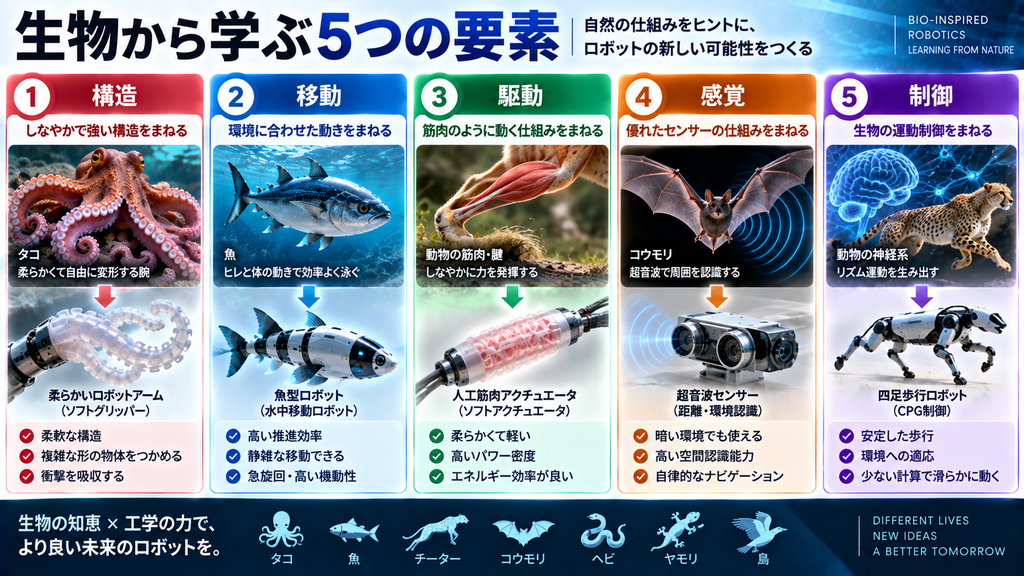
生物模倣ロボティクスでは、特に
構造・移動・駆動・感覚・制御
が重要な研究対象になります。
構造
生物の身体そのものを参考にします。
例えばタコには硬い骨格がありません。
それでも腕を、
- 曲げる
- 伸ばす
- ねじる
- つかむ
ことができます。
このような身体構造は、柔らかいロボットアームやソフトグリッパーの研究へ応用されています。
ゾウの鼻やミミズなども、柔軟なロボット構造の重要な着想源です。
移動
生物は環境によってまったく異なる移動方法を使います。
例えば、
魚 → 泳ぐ
鳥 → 飛ぶ
ヘビ → 蛇行する
昆虫 → 歩く・飛ぶ・登る
ミミズ → 身体を伸縮させる
といった違いがあります。
これらを参考にすることで、車輪型ロボットでは移動しにくい場所でも活動できるロボットの開発につながります。
駆動
人間や動物は筋肉によって身体を動かしています。
筋肉には、
- 柔らかい
- 軽い
- 収縮できる
- 衝撃を吸収できる
といった特徴があります。
そこで工学では、筋肉のように動く人工筋肉が研究されています。
代表的な方式には、
- 空気圧人工筋肉
- 形状記憶合金
- 誘電エラストマー
- 電気活性ポリマー
- 繊維型アクチュエータ
などがあります。
感覚
生物はさまざまな方法で周囲の環境を感じ取っています。
例えば、
コウモリ
→ 超音波
魚
→ 水流を感じる側線
昆虫
→ 触角
人間
→ 皮膚の触覚
などです。
これらを参考にして、
- 超音波センシング
- 流れセンサー
- 触覚センサー
- 電子皮膚
などが研究されています。
制御
生物の運動には、身体構造だけでなく神経系も重要です。
例えば歩行するとき、人間は各筋肉の動きを一つずつ意識しているわけではありません。
脳、脊髄、感覚器、筋肉が連携しながら動きを作っています。
こうした神経系を参考にした代表的な研究が、
CPG(Central Pattern Generator:中枢パターン生成器)
を利用した制御です。
CPGを参考にした数学モデルを使って、
- 歩行
- 遊泳
- 蛇行
などの周期運動をロボットへ実装する研究があります。
代表的な生物模倣ロボット
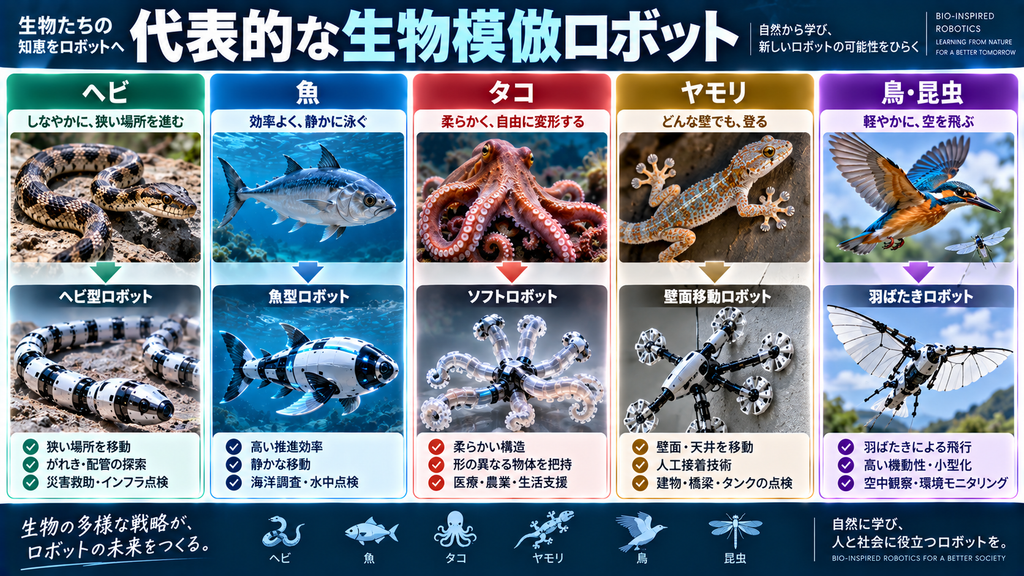
生物模倣ロボットには、さまざまな種類があります。
ヘビ型ロボット
ヘビは脚を持ちませんが、細長い身体を曲げながら移動できます。
この特徴を利用したのがヘビ型ロボットです。
細長い形状を利用して、
- がれき
- 配管
- 狭い通路
- 段差
などを移動できます。
そのため、災害救助やインフラ点検などへの応用が研究されています。
魚型ロボット
魚はスクリューを使わず、身体やヒレを動かして泳ぎます。
この運動を参考にしたのが魚型ロボットです。
魚の泳ぎには、
- 静かに移動できる
- 急旋回できる
- 水中環境に適応しやすい
といった特徴があります。
海洋調査、水質測定、生態観察、水中設備点検などへの応用が研究されています。
タコ型ロボット
タコは硬い骨格を持たず、柔らかい腕を自由自在に変形できます。
そのため、タコはソフトロボティクスの重要なモデル生物の一つです。
タコの腕を参考にしたソフトロボットアームでは、
形状の異なる物体を包み込むようにつかむ
ことができます。
食品、農業、医療、生活支援などへの応用が期待されています。
ヤモリ型ロボット
ヤモリは垂直な壁や天井を移動できます。
その足裏には非常に微細な構造があり、表面との相互作用によって付着力を生み出しています。
この仕組みを参考にした人工接着材料を利用し、
壁面を移動するロボット
が研究されています。
建物、橋梁、タンクなどの点検への応用が考えられています。
昆虫型ロボット
昆虫は非常に小さな身体で、
- 歩く
- 飛ぶ
- 登る
- 障害物を避ける
といった高度な運動を行います。
そこで、
- 小型多脚ロボット
- 羽ばたき飛行ロボット
- 壁面移動ロボット
などが研究されています。
特にマイクロロボティクスでは、昆虫の運動や身体構造が重要な研究対象です。
鳥型・羽ばたきロボット
一般的なドローンはプロペラを回転させて飛行します。
一方、鳥や昆虫は翼を羽ばたかせます。
そこで、生物の羽ばたきを参考にしたロボットも研究されています。
翼の形状や羽ばたき方を工夫することで、
- 滑空
- 急旋回
- 小型飛行
- 高い機動性
などの実現を目指します。
四足歩行ロボット
犬、馬、チーターなどの四足動物は、不整地でも安定して移動できます。
そのため脚型ロボットでは、
- 脚の構造
- 歩容
- 腱の弾性
- 重心移動
- バランス制御
などが研究されています。
ただし、現在の四足歩行ロボットのすべてが生物を忠実に模倣しているわけではありません。
生物から得た原理と工学的な最適化を組み合わせて設計することが一般的です。
植物もロボットの参考になる
生物模倣ロボティクスの対象は、動物だけではありません。
植物から学ぶ研究もあります。
例えば植物の根は、
障害物を避けながら地中へ伸びる
ことができます。
そこで、先端部分を伸ばしながら移動する成長型ロボットが研究されています。
また、
- つる植物の巻き付き
- ハエトリグサの高速変形
- 松ぼっくりの湿度による開閉
などもロボットやスマート材料の設計に利用されています。
つまり生物模倣ロボティクスでは、
歩く・泳ぐ・飛ぶ
だけでなく、
成長する・巻き付く・環境に応答する
といった生物特有の機能まで研究対象になります。
生物模倣ロボットとソフトロボティクスの違い
ソフトロボティクスとは、柔らかい材料や柔軟な構造を使ってロボットを作る研究分野です。
一方、生物模倣ロボティクスでは、
生物から原理を学ぶこと
が中心になります。
例えば、
タコを参考にした柔らかいロボットアーム
は、
生物模倣ロボットでもあり、ソフトロボットでもあります。
一方、生物を参考にせず、純粋に柔らかい材料の特性を利用して作ったロボットは、ソフトロボットではありますが、生物模倣ロボットとは限りません。
生物模倣ロボットとバイオロボティクスの違い
**バイオロボティクス(Biorobotics)**は、生物とロボット工学が交わる、より広い研究分野です。
例えば、
- 生物を参考にしたロボット
- ロボットを使った生物研究
- 人間の運動支援
- バイオハイブリッドロボット
などを含みます。
一方、生物模倣ロボティクスでは、
生物の構造や機能をロボットへ応用する方向
に重点があります。
そのため、
生物模倣ロボティクスは、バイオロボティクスと大きく重なる研究領域の一つ
と考えると分かりやすいでしょう。
生物模倣ロボットのメリット
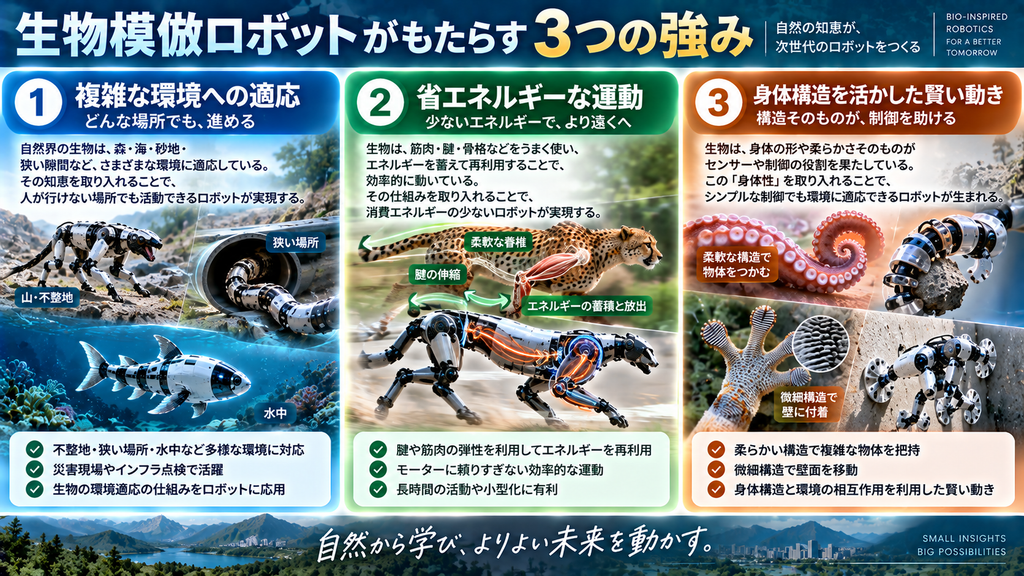
生物を参考にすることで、従来のロボットにはない特徴を実現できる可能性があります。
複雑な環境へ適応できる
自然界の生物は、
- 岩場
- 森林
- 水中
- 空中
- 砂地
- 樹上
など、非常に複雑な環境で活動しています。
その移動方法を参考にすることで、不整地や未知環境で活動できるロボットを設計できます。
エネルギーを効率よく使える
生物は限られたエネルギーで長時間活動しています。
例えば動物は、
筋肉・腱・骨格
を利用して弾性エネルギーを蓄え、運動の中で再利用します。
この仕組みをロボットへ応用すれば、モーターだけで運動を作る場合よりも消費エネルギーを抑えられる可能性があります。
身体構造そのものを利用できる
ロボットを賢くする方法というと、高性能なAIやコンピュータを搭載することを考えがちです。
しかし生物では、
身体そのものが運動や制御を助けています。
例えば脚の弾性や身体の柔らかさによって、複雑な計算をしなくても地面の凹凸へ適応できます。
つまり、
制御のすべてをコンピュータに任せるのではなく、身体構造にも仕事をさせる
という考え方です。
これは生物模倣ロボティクスの重要な特徴です。
生物模倣ロボットは何に使われる?
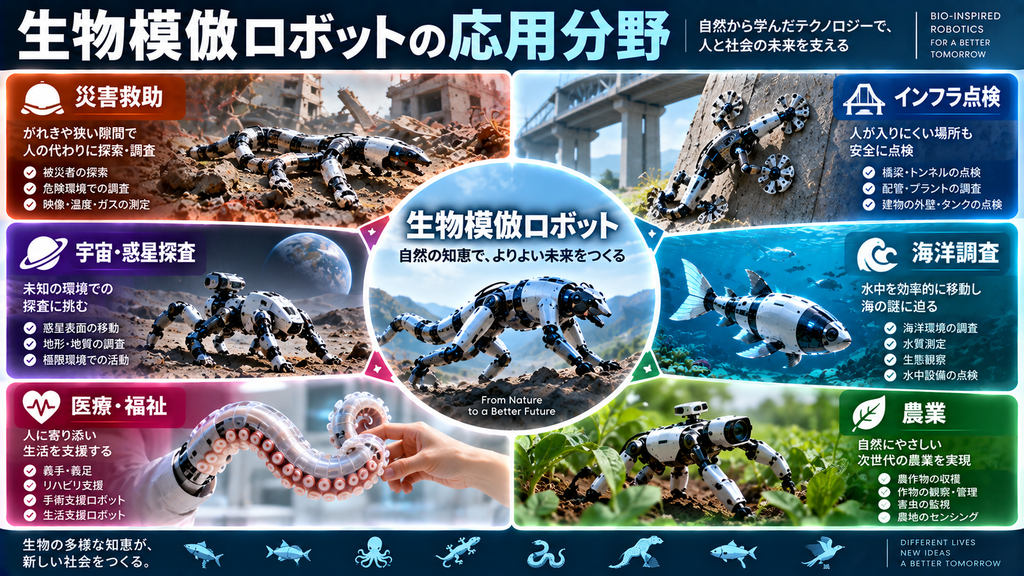
生物模倣ロボットは、特に複雑な環境で活動する用途への応用が期待されています。
災害救助
ヘビ型ロボットや小型多脚ロボットを利用すれば、倒壊した建物の隙間へ入り込める可能性があります。
- 被災者の探索
- 内部の撮影
- 温度測定
- ガス検知
などへの応用が研究されています。
インフラ点検
配管、橋梁、プラント、建物などには、人間が入りにくい場所があります。
ヘビ型ロボットやヤモリ型壁面移動ロボットを利用することで、
人が危険な場所へ入らずに点検する
技術へ応用できます。
海洋調査
魚や海洋生物を参考にしたロボットは、
- 海洋環境調査
- 水質測定
- 生態観察
- 水中設備点検
などへの応用が研究されています。
生物に近い静かな動きによって、周囲の生物への影響を抑えながら観察できる可能性もあります。
農業
柔らかいロボットハンドや昆虫型小型ロボットなどを利用して、
- 農作物の収穫
- 作物の観察
- 農地のセンシング
- 害虫監視
などを行う研究があります。
医療・リハビリ
人間の筋肉や骨格を参考にした、
- 義手
- 義足
- 外骨格
- リハビリロボット
なども生物から学ぶロボット工学と深く関係しています。
より自然な動作を実現するため、人間の身体構造や運動制御が研究されています。
宇宙・惑星探査
惑星表面には、
- 岩場
- 斜面
- 砂地
- 洞窟
など複雑な環境があります。
そこで、生物が自然環境を移動する方法を参考にしたロボットを、惑星探査へ応用する研究も考えられています。
生物をまねれば必ず高性能になるわけではない
生物には優れた機能がありますが、
「生物をそのままコピーすれば、高性能なロボットになる」
わけではありません。
生物とロボットでは、
- 使用できる材料
- サイズ
- エネルギー源
- 製造方法
- 動作環境
が異なるからです。
例えば昆虫の翼をそのまま100倍に拡大しても、同じようには飛べません。
サイズが変われば、
- 重力
- 慣性
- 摩擦
- 空気抵抗
などの影響も変わります。
そのため生物模倣では、
生物を忠実にコピーするのではなく、工学的に有効な原理だけを取り出す
ことが重要です。
生物模倣ロボットの課題
生物模倣ロボットには、いくつか大きな課題があります。
生物の仕組みが複雑
生物の運動は、
骨格 × 筋肉 × 腱 × 神経 × 感覚器 × 脳
が連携して生み出されています。
そのため、一部分だけを再現しても同じ性能が得られるとは限りません。
何が本当に重要な要素なのかを見極める必要があります。
生物と同じ材料を作れない
筋肉、腱、皮膚、骨などは、それぞれ非常に優れた材料特性を持っています。
人工材料でまったく同じ性能を再現することは簡単ではありません。
そのため、
- 人工筋肉
- 柔軟材料
- 自己修復材料
- 機能性高分子
などの研究も重要になります。
柔軟な身体ほど制御が難しい
タコのように自由に変形するロボットでは、硬いロボットよりも姿勢を把握することが難しくなります。
そのため、
- 柔軟センサー
- 制御工学
- 数値シミュレーション
- AI・機械学習
などを組み合わせる必要があります。
AIと生物模倣ロボット
近年では、生物模倣ロボットとAIの組み合わせも重要になっています。
生物から、
身体構造・感覚・運動原理
を学び、
AIによって、
認識・判断・学習
を実現します。
例えば四足歩行ロボットでは、生物に着想を得た脚構造と、機械学習による運動制御を組み合わせることで、複雑な地形を移動する研究があります。
将来的には、
生物の身体
× 生物の感覚
× AIによる学習
を組み合わせたロボットがさらに増えていくと考えられます。
大学ではどんな研究をする?
生物模倣ロボティクスでは、さまざまな分野の知識を利用します。
生物の観察・解析
まず、生物がどのように動いているのかを調べます。
例えば、
- 高速度カメラ
- モーションキャプチャ
- 力センサー
- 筋電図
などを使います。
魚の泳ぎ、鳥の羽ばたき、動物の歩行などを定量的に分析します。
ロボット設計
得られた生物の原理を使ってロボットを設計します。
CADや3Dプリンターを利用して、
- 脚
- 翼
- ヒレ
- 関節
- 柔軟構造
などを製作します。
材料
生物のような柔らかな身体や人工筋肉を実現するため、
- エラストマー
- ゲル
- 形状記憶材料
- 複合材料
などを研究します。
センサー・電子回路
生物の感覚器を参考に、
- 触覚
- 圧力
- 流れ
- 姿勢
などを検出するセンサーを開発します。
制御・AI
ロボットを歩かせたり泳がせたりするために、
- 制御工学
- プログラミング
- AI
- 機械学習
などを利用します。
つまり生物模倣ロボティクスは、
機械 × 電気電子 × 情報 × 材料 × 生物
が交わる研究分野です。
生物模倣ロボティクスを学ぶなら何学科?
最も直接的につながりやすいのは、
機械工学科・ロボティクス系学科
です。
機械系では、
- 機械力学
- 材料力学
- 流体力学
- 制御工学
- ロボット工学
- 機構学
などを学びます。
ただし研究したい内容によって入口は異なります。
センサーを研究したい
→ 電気電子工学
AIや運動制御を研究したい
→ 情報・制御工学
人工筋肉を作りたい
→ 材料工学
人間や動物の運動を研究したい
→ 生体医工学・機械工学
といった進み方もあります。
研究室を探す際には、
生物模倣ロボット
Bio-inspired Robotics
Biomimetic Robotics
バイオロボティクス
ソフトロボティクス
バイオメカニクス
Locomotion
などのキーワードで調べてみるとよいでしょう。
生物模倣ロボティクスはどんな人に向いている?
生物模倣ロボティクスは、
「生き物を見て、なぜこんなことができるのだろう?と考えるのが好きな人」
に特に面白い研究分野です。
また、
- ロボットが好き
- 生物が好き
- 動物の動きを分析したい
- 実際に機械を作りたい
- 3Dプリンターや電子工作が好き
- 制御やプログラミングに興味がある
- 新しいロボットの仕組みを考えたい
という人にも向いています。
既存の機械だけを参考にするのではなく、
自然界を設計図として新しい技術を考えてみたい人
にとって魅力的な研究分野です。
まとめ
生物模倣ロボットとは、生物が持つ構造・運動・感覚・制御などの仕組みを参考に設計されたロボットです。
代表的な例には、
ヘビ
→ 狭い場所を進むロボット
魚
→ 水中ロボット
タコ
→ ソフトロボットアーム
ヤモリ
→ 壁面移動ロボット
鳥・昆虫
→ 羽ばたきロボット
四足動物
→ 脚型ロボット
などがあります。
しかし、生物模倣で重要なのは、生き物の姿をそのままコピーすることではありません。
「なぜその構造や動きが優れているのか」
を力学、材料、制御などの視点から理解し、その本質だけを工学へ取り入れることが重要です。
現在ではさらに、
ソフトロボティクス
人工筋肉
フレキシブルセンサー
マイクロロボティクス
AI
などとも融合し、生物模倣ロボットの研究領域は広がっています。
自然界には、長い進化の中で生まれた数多くの「設計のヒント」があります。
その知恵を工学の視点から読み解き、
これまでの機械にはなかったロボットを生み出す。
そこに、生物模倣ロボティクスの大きな面白さがあります。
参考文献・参考資料
Barbara Mazzolai et al., “Energy-saving movement strategies in animals and plants for robot design,” Nature Reviews Bioengineering, 2025.
Daniela Rus, Michael T. Tolley, “Design, fabrication and control of soft robots,” Nature, 2015.
Lucas Carolus van Laake, Johannes Tesse Bastiaan Overvelde, “Bio-inspired autonomy in soft robots,” Communications Materials, 2024.
Junhyuk Bang et al., “Bioinspired electronics for intelligent soft robots,” Nature Reviews Electrical Engineering, 2024.
Guang-Zhong Yang et al., “Robotic Artificial Muscles: Current Progress and Future Perspectives,” IEEE Transactions on Robotics, 2019.
コメント