「医療ロボティクスって、具体的にどんな研究をするの?」
「手術ロボットやリハビリロボットには、どんな工学技術が使われている?」
このような疑問を持っている人も多いのではないでしょうか。
ロボットというと、工場で部品を組み立てる産業用ロボットや、人型ロボットをイメージするかもしれません。
しかし現在では、ロボット技術は手術・リハビリ・介護・病院内業務など、医療分野でも活用されています。
代表的なのが、医師の操作を支援する「手術支援ロボット」や、患者の歩行・運動をサポートする「リハビリテーションロボット」です。
さらに近年では、AI、画像処理、センサー、通信技術などを組み合わせた新しい医療システムの研究も進められています。
この記事では、
- 医療ロボティクスとは何か
- 医療ロボットにはどんな種類があるのか
- 手術支援ロボットの仕組み
- リハビリロボットの仕組み
- 医療現場を支えるロボット
- 医療ロボットを支える工学技術
- 大学ではどのような研究が行われているのか
について、理系高校生・大学生にもわかりやすく解説します。
医療ロボティクスとは?
医療ロボティクスとは、ロボット工学の技術を医療やリハビリテーションに応用する研究分野です。
英語では「Medical Robotics」と呼ばれます。
一般的な産業用ロボットでは、
「決められた位置まで部品を運ぶ」
「決められた軌道で溶接する」
といった、あらかじめ設定された作業を繰り返す用途が多くあります。
一方、医療ロボットが扱う対象は人間です。
そのため、単に正確に動くだけではなく、高い安全性・精密性・信頼性が求められます。
例えば手術支援ロボットでは、体内の狭い空間で手術器具を正確に動かさなければなりません。
リハビリロボットでは、患者一人ひとりの筋力や身体状態に合わせて、適切な力で動作を支援する必要があります。
医療ロボティクスは医工連携の代表分野
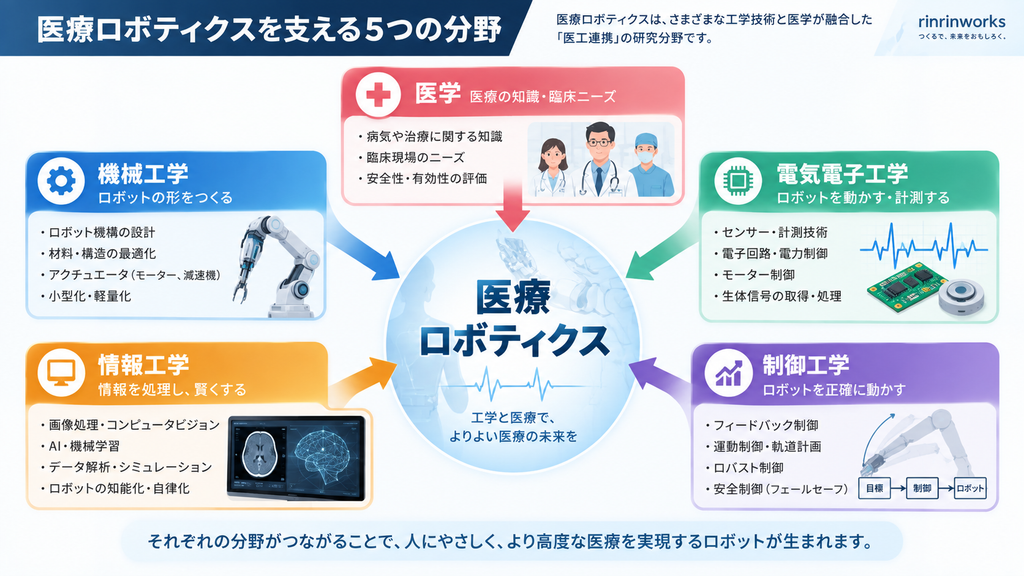
医療ロボティクスでは、さまざまな分野の知識が必要になります。
例えば、
- 機械工学
- 電気電子工学
- 情報工学
- 制御工学
- 医学
などです。
つまり医療ロボティクスは、
機械工学 × 電気電子工学 × 情報工学 × 制御工学 × 医学
という複数分野が融合した研究領域です。
工学と医学が協力して技術開発を進めることから、医工連携を代表する分野の一つでもあります。
医療ロボットにはどんな種類がある?
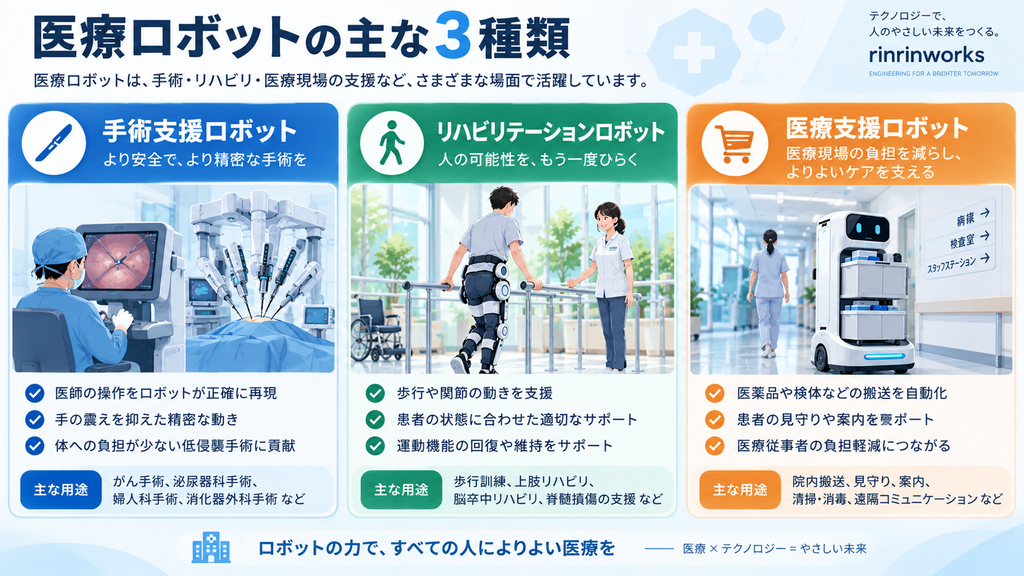
医療ロボットと一口にいっても、その役割はさまざまです。
代表的なものは、大きく次の3種類に分けられます。
| 種類 | 主な役割 | 主な技術 |
|---|---|---|
| 手術支援ロボット | 医師の手術操作を支援 | ロボットアーム、画像処理、精密制御 |
| リハビリロボット | 歩行や関節運動を支援 | 生体信号、センサー、モーター制御 |
| 医療支援ロボット | 搬送・見守り・院内業務を支援 | 自律移動、AI、画像認識 |
それぞれ詳しく見ていきましょう。
手術支援ロボットとは?
医療ロボティクスの中でも、特に知名度が高いのが手術支援ロボットです。
「手術ロボット」と聞くと、
「ロボットが自動で手術をしているのでは?」
と思うかもしれません。
しかし、現在広く使われている手術支援ロボットの多くは、ロボットが独自の判断で手術を行うものではありません。
基本的には、
医師が操作する → ロボットがその操作を精密に再現する
という仕組みです。
手術支援ロボットの基本的な仕組み
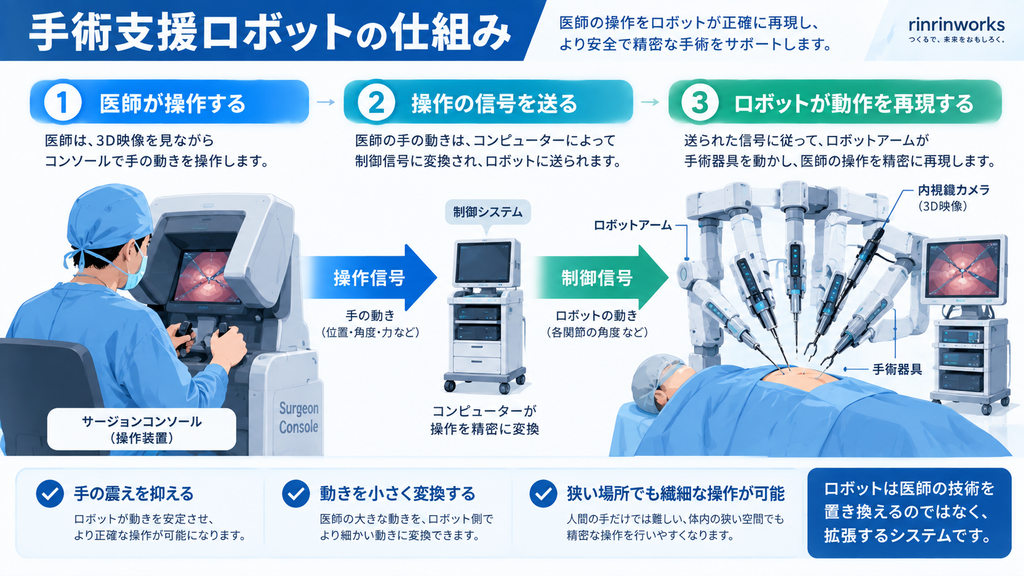
人が操作装置を動かし、その動きをロボット側が再現する方式は、一般に「マスタースレーブ方式」などと呼ばれます。
医師は操作装置を使ってロボットアームを動かし、患者側にある手術器具を操作します。
ロボットを介することで、
- 手の震えを抑える
- 動きを小さく変換する
- 狭い場所で器具を動かす
といったことが可能になります。
代表的な手術支援ロボット「da Vinci」
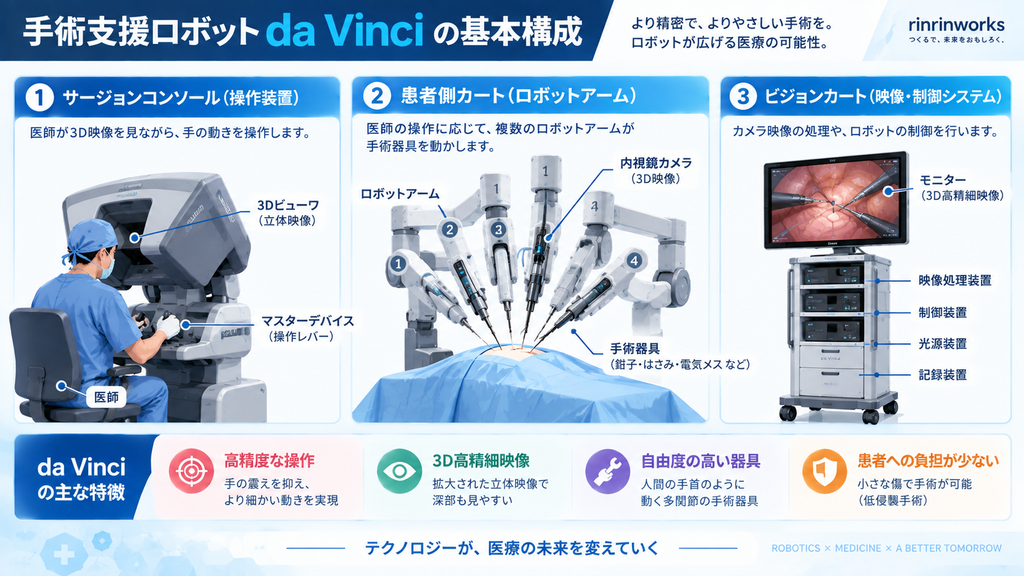
代表例として知られているのが、da Vinci(ダビンチ)サージカルシステムです。
医師は「サージョンコンソール」と呼ばれる操作装置から、患者側に配置されたロボットアームを操作します。
カメラによる立体映像を確認しながら、ロボットアームの先端に取り付けられた手術器具を動かします。
医師の動きをより細かく変換できる
例えば、医師が操作装置を数cm動かした際、その動きをロボット側ではより小さな動きとして反映させることができます。
これにより、人間の手だけでは難しい繊細な操作を行いやすくなります。
手術支援ロボットは、
医師の技術を置き換えるのではなく、ロボットによって拡張するシステム
と考えるとわかりやすいでしょう。
手術支援ロボットに使われる工学技術
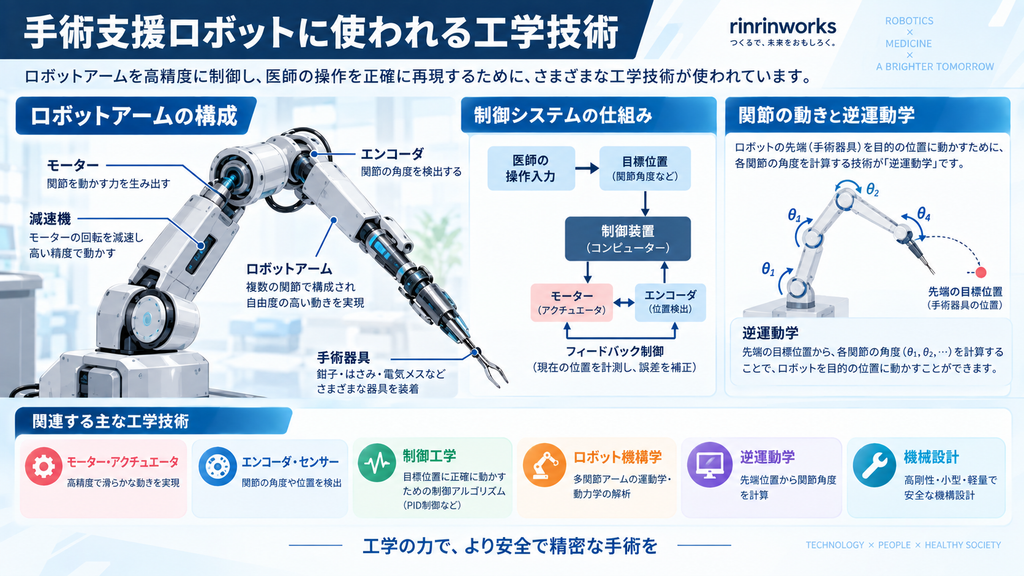
手術支援ロボットには、大学で学ぶさまざまな工学技術が使われています。
ロボットアームとモーター制御
ロボットアームには複数の関節があり、モーターによってそれぞれの角度を細かく制御します。
ここでは、
- モーター
- エンコーダ
- 減速機
- ロボット機構学
- 位置制御
- 逆運動学
などの知識が使われます。
特に逆運動学は、
ロボットの先端を目的の位置に動かすために、各関節をどれだけ動かせばよいか
を計算する技術です。
ロボット工学では非常に重要な考え方です。
画像処理とAI
手術では、
「手術器具が現在どこにあるのか」
「血管や臓器がどこにあるのか」
を正確に把握する必要があります。
そこで重要になるのが、カメラや画像処理技術です。
例えば、
- 内視鏡映像から臓器を認識する
- 手術器具を自動検出する
- CTやMRIの画像を手術映像と重ね合わせる
- AIを使って手術映像を解析する
といった研究が行われています。
力覚・触覚フィードバック
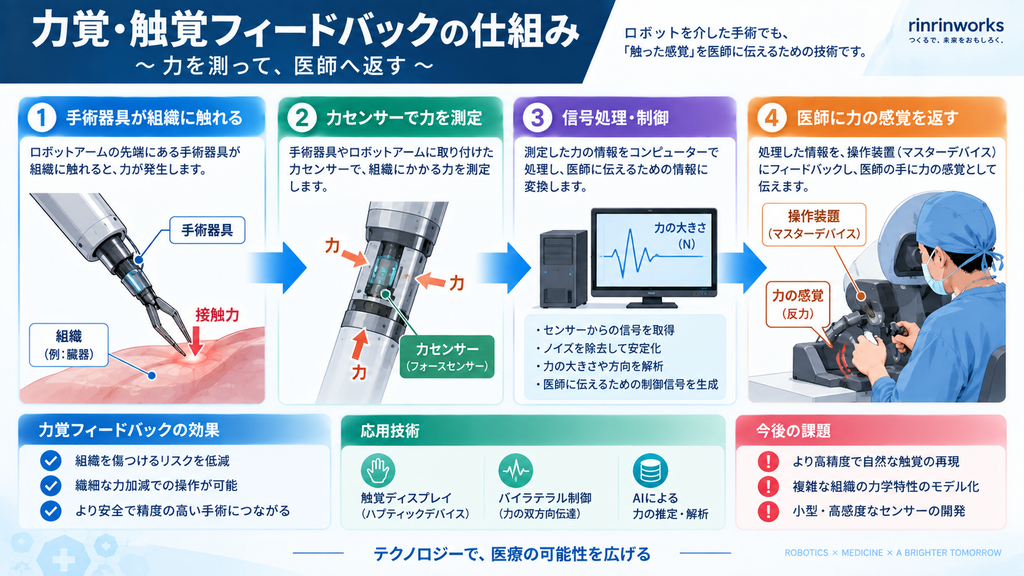
手術ロボットで重要な研究テーマの一つが、力覚・触覚です。
通常の手術では、医師は器具を通じて、
「硬い」
「柔らかい」
「強い力がかかっている」
といった感覚を得ることができます。
しかし、ロボットを介すると、この感覚が伝わりにくくなります。
そこで研究されているのが**力覚フィードバック(ハプティクス)**です。
センサーで器具にかかる力を測定し、その情報を操作する医師へ返します。
ここでは、
センサー・電子回路・信号処理・制御工学
といった電気電子系の知識も重要になります。
リハビリテーションロボットとは?
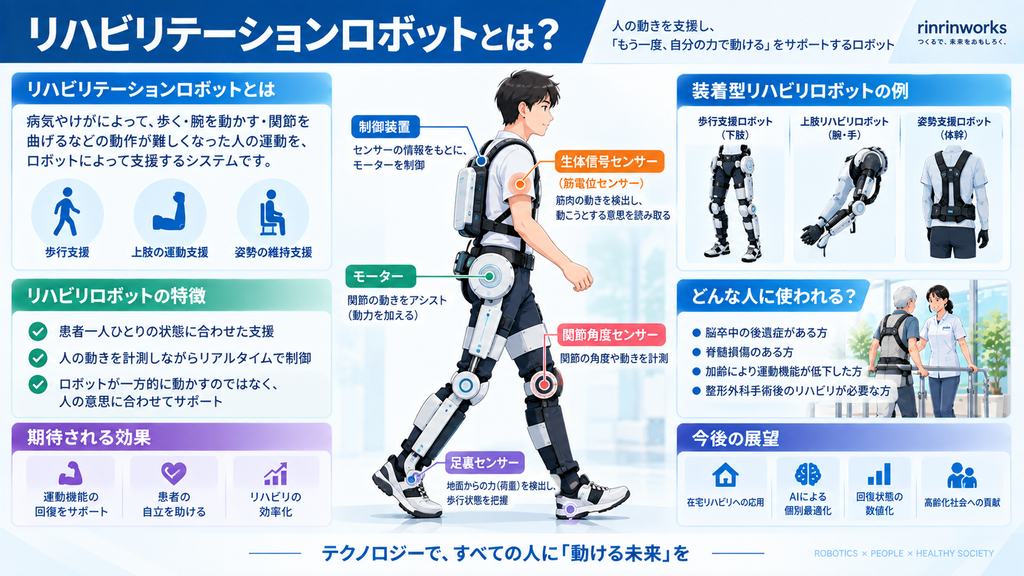
医療ロボティクスのもう一つの重要な分野が、リハビリテーションロボットです。
病気やけがによって、
- 歩く
- 腕を動かす
- 関節を曲げる
- 姿勢を維持する
といった動作が難しくなった人の運動を、ロボットによって支援します。
リハビリロボットの特徴
リハビリロボットでは、ただ身体を動かせばよいわけではありません。
重要なのは、
患者の状態に合わせて適切な力で支援すること
です。
そのため、人間の動作や筋肉の状態を計測しながらロボットを制御します。
代表例「HAL」
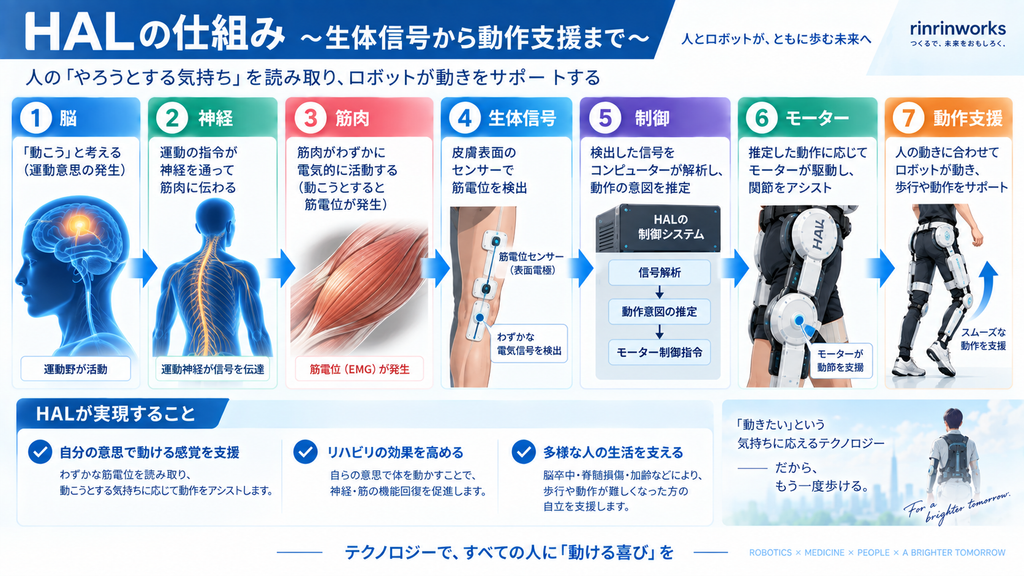
日本で有名な例の一つが、**HAL(Hybrid Assistive Limb)**です。
人が身体を動かそうとすると、脳から神経を通して筋肉へ信号が送られます。
その際、皮膚表面では微弱な生体電位信号を検出できます。
HALでは、こうした情報などを利用して装着者の動作を支援します。
人の意思とロボットの動きをつなぐ
イメージとしては、
人が動こうとする
→ 生体信号などを計測
→ コンピューターで処理
→ モーターが動作を支援する
という流れです。
ロボットが一方的に人間を動かすのではなく、人間の動こうとする意思に合わせて動作を支援する点が特徴です。
リハビリロボットで使われるセンサー
リハビリロボットでは、人間の状態をリアルタイムで把握するため、多くのセンサーが利用されます。
主なセンサー
例えば、
- 生体電位センサー
- 関節角度センサー
- 加速度センサー
- 圧力センサー
- 荷重センサー
- 力センサー
などがあります。
取得したデータをコンピューターで処理し、
「今どのような動きをしているのか」
「どの程度の支援力が必要なのか」
を判断します。
その結果に応じてモーターを制御します。
つまりリハビリロボットは、
センサー → 信号処理 → 制御 → アクチュエータ
という工学システムの基本構成で成り立っています。
病院や医療現場を支えるロボット
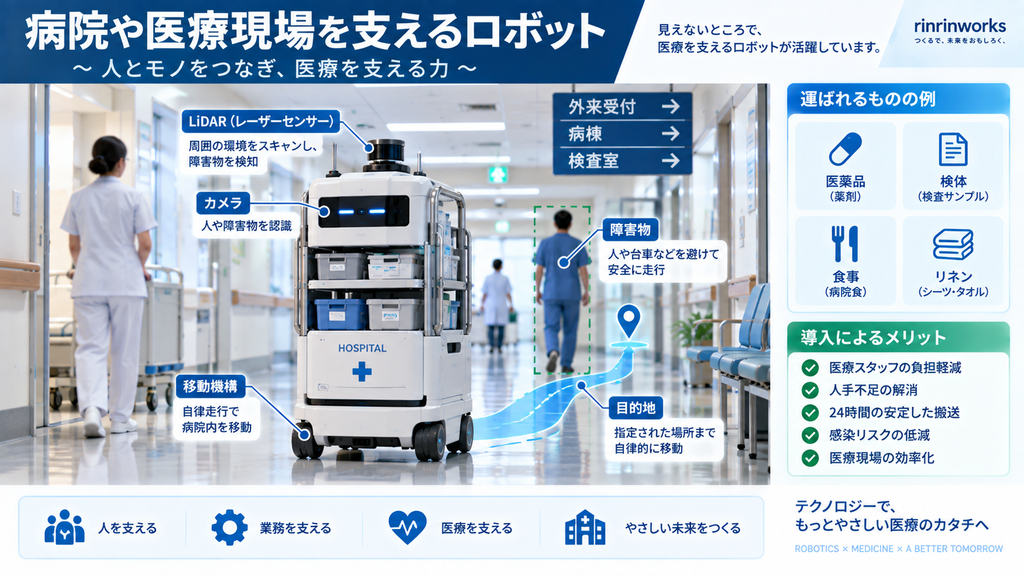
医療ロボットが活躍する場所は、手術室やリハビリ施設だけではありません。
病院内では多くの物資や情報が行き交っています。
院内搬送ロボット
病院では、
- 医薬品
- 検体
- 医療器具
- リネン
- 食事
などを運ぶ必要があります。
こうした搬送業務をロボットが担当することで、医療従事者の負担軽減につながる可能性があります。
見守り・遠隔支援ロボット
医療現場では、
- 患者を見守るシステム
- 遠隔コミュニケーションロボット
- 消毒や清掃を支援するロボット
- 案内ロボット
などの活用も考えられます。
自律移動に使われる技術
病院内では、人や障害物を避けながら安全に移動する必要があります。
そのため、
- LiDAR
- カメラ
- 距離センサー
- SLAM
- 画像認識
- AI
- 自律移動技術
などが利用されます。
SLAMとは?
SLAMとは、
Simultaneous Localization and Mapping
の略です。
日本語では「自己位置推定と地図作成」などと訳されます。
ロボットが周囲をセンサーで観測しながら、
「自分が今どこにいるのか」
を推定すると同時に、周囲の地図を作ります。
自動運転車や配送ロボットでも利用される重要な技術です。
医療ロボティクスを支える5つの工学技術
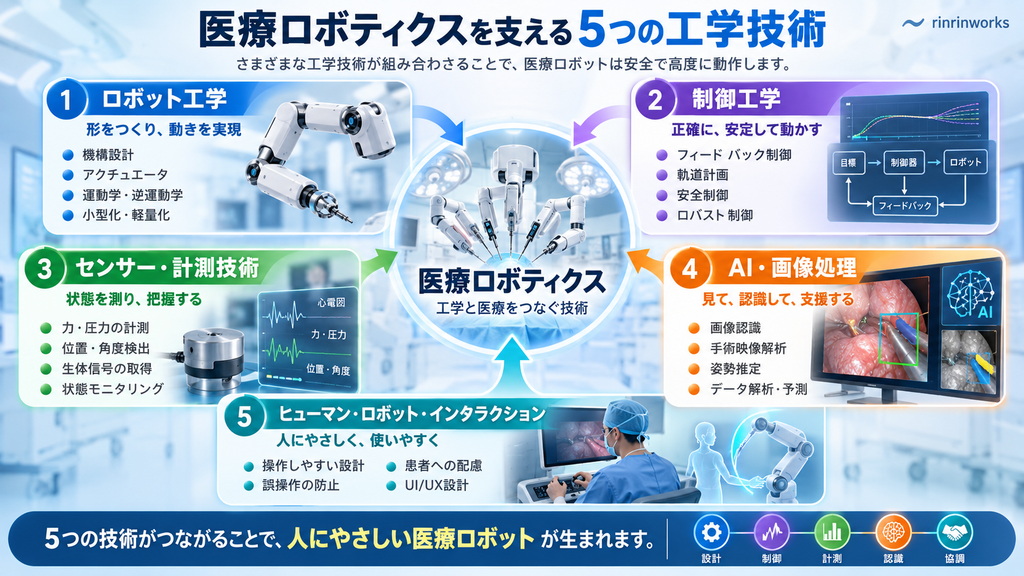
医療ロボットは、一つの技術だけで作られているわけではありません。
さまざまな工学技術を組み合わせることで、一つのシステムとして動作します。
1.ロボット工学
ロボットアームや装着型ロボットを設計するための技術です。
主に扱う内容
- 機構設計
- モーター
- 減速機
- 運動学
- ロボットアーム制御
などがあります。
「どのような構造にすれば目的の動きを実現できるのか」を考える分野です。
2.制御工学
制御工学は、ロボットを狙った位置や速度で正確に動かすための技術です。
フィードバック制御
例えば、モーターが目標位置より動きすぎた場合には出力を弱めます。
反対に、目標まで距離がある場合には出力を強めます。
このように、現在の状態を確認しながら動きを修正する仕組みをフィードバック制御と呼びます。
大学ではPID制御などを学ぶことが多いでしょう。
3.センサー・計測技術
医療ロボットでは、人間やロボットの状態を正確に知る必要があります。
測定される情報
例えば、
- 位置
- 角度
- 力
- 圧力
- 加速度
- 生体電位
などです。
医療では小さな変化が重要な意味を持つ場合もあるため、高精度なセンシング技術が求められます。
4.AI・画像処理
AIや画像処理は、今後の医療ロボティクスで特に重要になる技術の一つです。
AIの活用例
例えば、
- 手術映像から臓器を認識する
- 血管や神経を検出する
- 患者の姿勢を推定する
- 異常な動きを検出する
- 医療画像を解析する
といった応用が考えられます。
ディープラーニングやコンピュータービジョンの発展により、ロボットが周囲の状況を認識する能力も高まっています。
5.ヒューマン・ロボット・インタラクション
医療ロボットは、人間と直接関わるロボットです。
そのため、性能だけでなく使いやすさも重要になります。
人間側から考えることも重要
例えば、
- 操作しやすいか
- 誤操作が起こりにくいか
- 患者が不安を感じないか
- 医療従事者が使いやすいか
といった視点が必要です。
高性能なロボットを作るだけではなく、人間にとって安全で使いやすいシステムを作ることが求められます。
大学ではどんな医療ロボティクス研究をしている?
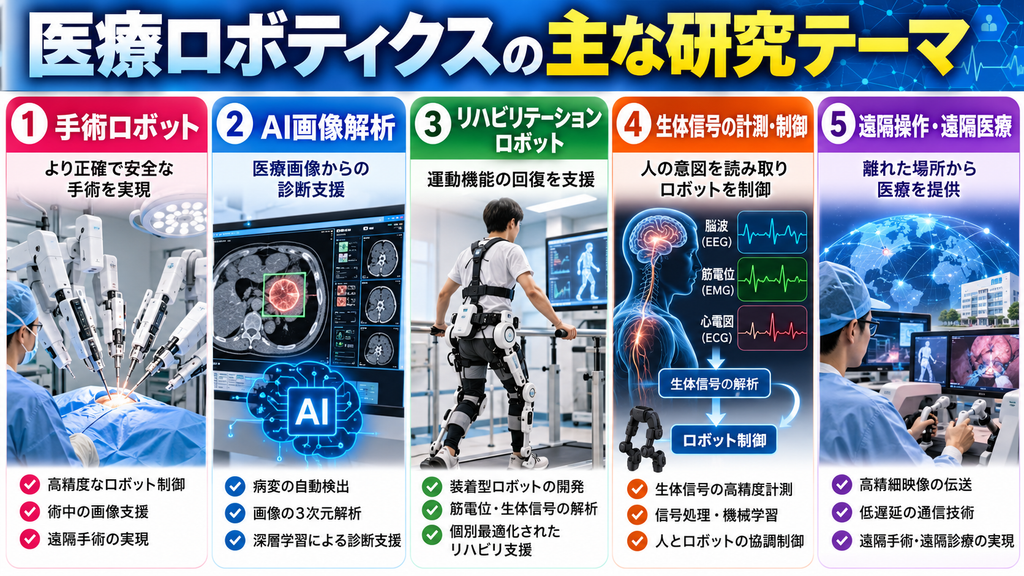
「大学で医療ロボットを研究してみたい」
と考えている人もいるかもしれません。
医療ロボティクスの研究テーマは非常に幅広く、大学や研究室によって内容も大きく異なります。
手術支援ロボットの研究
手術支援ロボットでは、より安全で正確な手術を実現するための研究が行われています。
小型手術ロボット
体内のより狭い場所で使用できる、小型ロボットや柔らかいロボットを開発する研究です。
手術映像のAI解析
内視鏡映像から臓器や血管、手術器具などをAIによって認識します。
手術ナビゲーション
CTやMRIなどの医用画像を利用して、手術中の医師へ位置情報を提示します。
イメージとしては、カーナビの医療版に近い技術です。
リハビリロボットの研究
リハビリロボットでは、患者の運動を支援したり、回復状態を評価したりする研究が行われています。
歩行支援
ロボットによって脚の動きを補助し、歩行訓練を支援します。
上肢リハビリ
腕や手の運動をロボットによって補助します。
生体信号によるロボット制御
筋電位など、人間の身体から取得した信号を利用してロボットを動かします。
義手や装着型ロボットにも応用される研究分野です。
遠隔手術・通信技術の研究
通信ネットワークを介して、離れた場所から手術ロボットを操作する研究もあります。
通信遅延が大きな課題
遠隔操作では、
- 通信遅延
- 通信障害
- データ損失
- セキュリティ
などが重要な課題になります。
そのため、ロボット工学だけでなく通信工学の知識も必要です。
電気電子・情報系から医療ロボティクスに進める?
医療ロボティクスに興味があっても、
「医学部ではないと研究できないのでは?」
と思う人もいるかもしれません。
しかし、医療ロボティクスでは工学系の知識が非常に重要です。
電気電子系で活かせる知識
電気電子系であれば、
- 電気回路
- 電子回路
- センサー
- モーター
- 制御工学
- 信号処理
- 通信
- 組み込みシステム
などの知識を活用できます。
情報系で活かせる知識
情報系であれば、
- プログラミング
- AI
- 機械学習
- 画像処理
- コンピュータービジョン
などが関係します。
機械系で活かせる知識
機械系であれば、
- 機械設計
- 材料力学
- 機構学
- ロボット工学
などが重要です。
つまり、
医療系の学部でなくても、医療ロボティクスの研究に関わることは十分可能です。
医工連携では医療従事者との協力も重要
実際の研究では、工学系の研究者だけで完結するとは限りません。
医師や理学療法士などの医療従事者と協力して、
「医療現場で本当に必要な機能は何か」
「安全に使えるか」
といった点を検討しながら研究を進めます。
これが医工連携です。
医療ロボティクスの難しさと課題
医療ロボットには大きな可能性がありますが、研究室でロボットが動けば完成というわけではありません。
特に重要なのは安全性
工場のロボットなら、安全柵を設けて人間が近づかないようにすることができます。
しかし医療ロボットは、人間に触れたり、人間の近くで動いたりすることを前提としています。
想定しなければならないトラブル
例えば、
- センサーが故障したらどうなるか
- モーターが誤動作したらどうするか
- 電源が突然切れたらどうなるか
- 通信が途切れたらどうするか
- ソフトウェアに異常が起きたらどうするか
といった状況まで考える必要があります。
「動く」と「医療で使える」は違う
実際に医療現場で使用するためには、性能だけでなく安全性や有効性の評価も必要です。
そのため医療ロボットでは、
「動くものを作る」ことと「実際に人へ使えるものを作る」ことの間に大きな壁がある
という点も研究の難しさの一つです。
医療ロボティクスの将来性
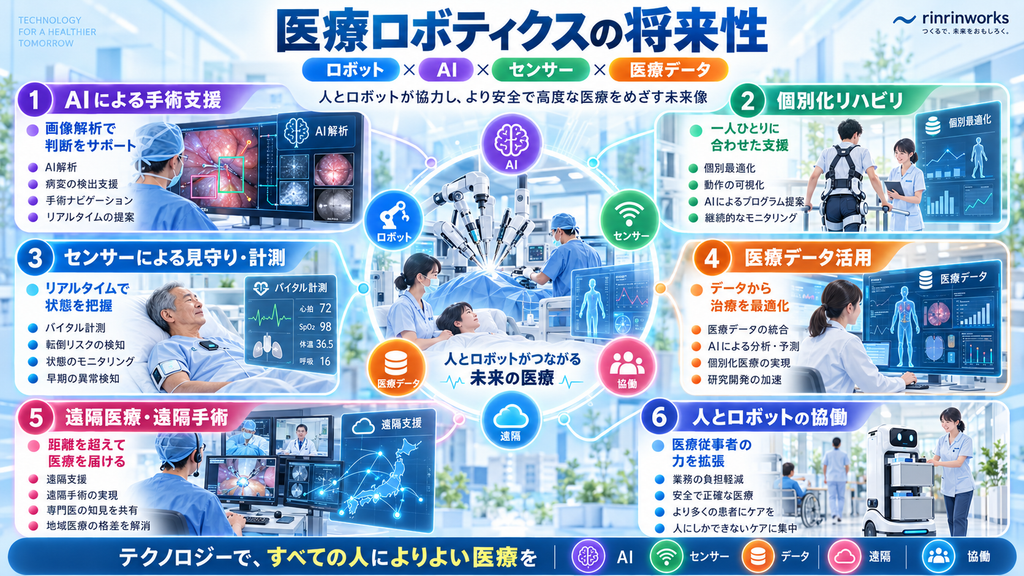
今後の医療ロボティクスでは、ロボット単体の性能だけでなく、
ロボット × AI × センサー × 医療データ
という組み合わせがさらに重要になると考えられます。
AIによる手術支援
将来的には、AIが内視鏡映像を解析して、
「重要な組織が近くにある」
「この部分に注意が必要」
といった情報を医師へ提示する技術の発展が期待されます。
一人ひとりに合わせたリハビリ
リハビリでは、患者の動作や筋力データを蓄積することで、その人に合わせて支援量を調整できる可能性があります。
データを使った評価
ロボットから取得したデータを分析すれば、
「どれくらい動けるようになったのか」
「どの動作が改善したのか」
といった状態を数値化することも可能です。
人間とロボットが協力する医療へ
医療ロボティクスで重要なのは、
ロボットが医療従事者を完全に置き換えることではなく、人間の能力を拡張すること
です。
精密な動作や大量のデータ処理が得意なロボットと、状況判断やコミュニケーションを得意とする人間が協力することで、より高度な医療につながると期待されています。
まとめ:医療ロボティクスは工学と医療が融合する研究分野
医療ロボティクスとは、ロボット工学の技術を医療やリハビリテーションに応用する研究分野です。
代表的な医療ロボットには、
- 手術支援ロボット
- リハビリロボット
- 医療支援ロボット
などがあります。
そして、その裏側では、
ロボット工学、電気電子工学、制御工学、センサー技術、AI・画像処理、通信技術
など、さまざまな工学技術が使われています。
特に理系の高校生や大学生にとって興味深いのは、大学で学ぶ
数学・物理・回路・制御・プログラミング
といった知識が、人の健康や医療を支える技術につながっている点です。
「ロボットを研究したい」
「AIを医療に応用したい」
「工学技術を使って人の役に立つものを作りたい」
という人にとって、医療ロボティクスは魅力的な研究分野の一つでしょう。
大学や研究室を探す際には、
「医療ロボティクス」「医用ロボット」「医工学」「手術支援ロボット」「リハビリロボット」
といったキーワードで調べてみるのもおすすめです。
コメント