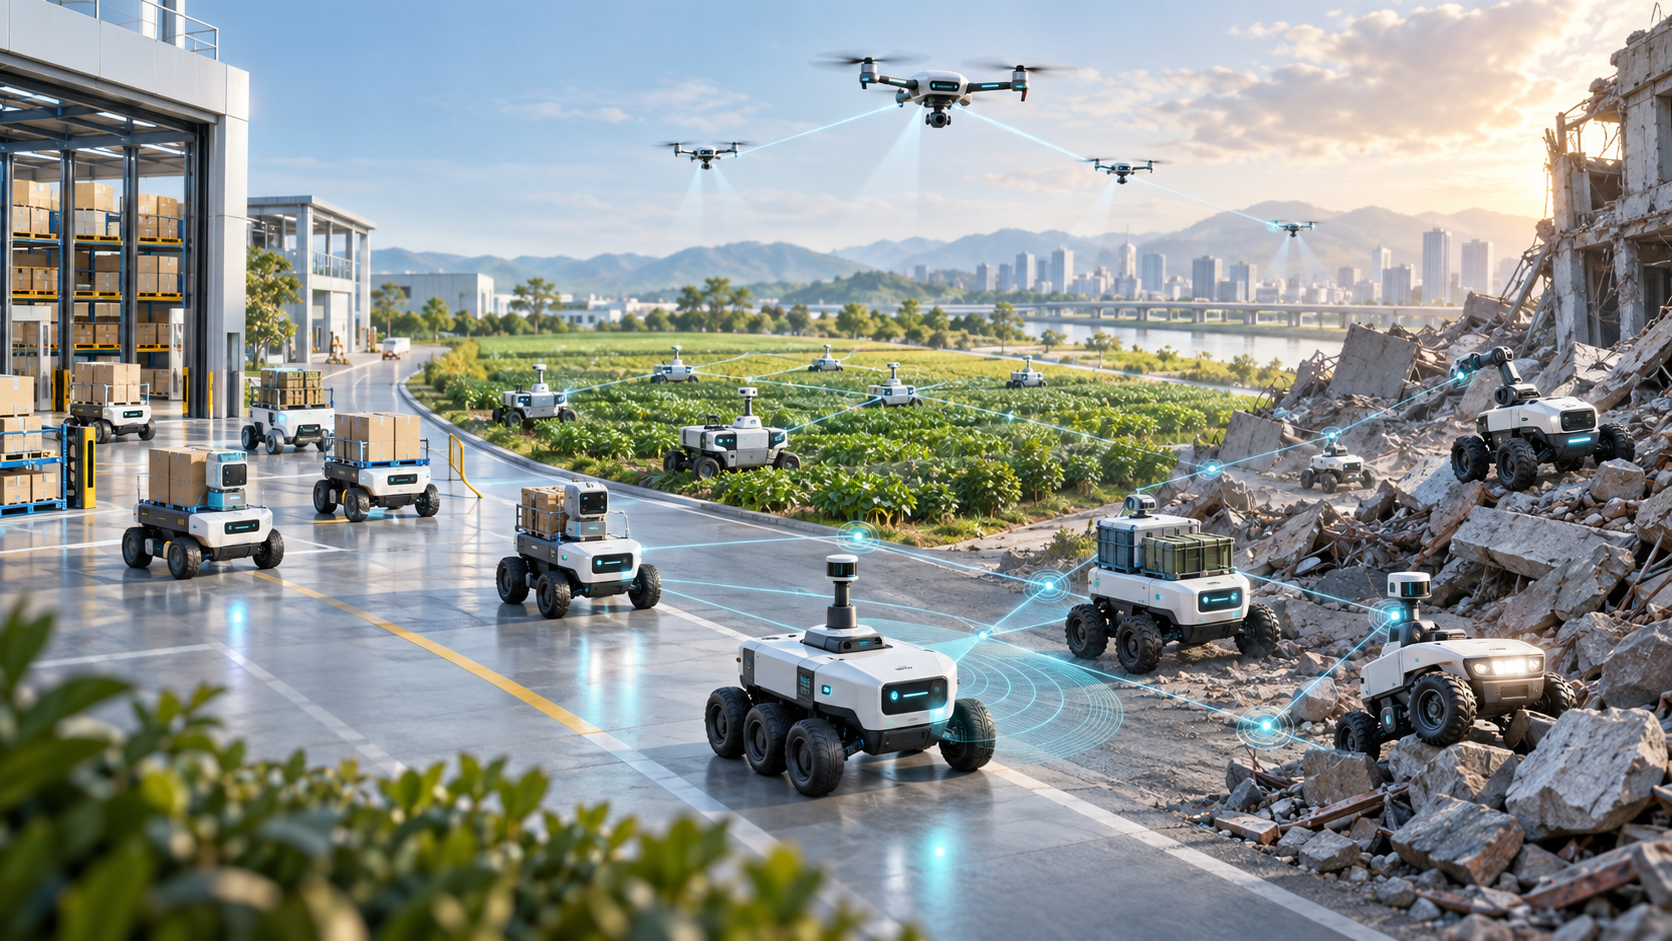
小型ロボットが集団で移動し、広い場所を探索したり、荷物を運んだりする――。こうした多数のロボットによる協調作業を実現する技術が「群ロボティクス」です。
群ロボティクスの特徴は、すべてのロボットを中央から細かく操作するのではなく、一台一台が周囲の状況に応じて動くことです。個々の能力は限られていても、互いに情報を共有することで、群れ全体として複雑な仕事をこなせるようになります。
災害救助や農業、物流、インフラ点検、宇宙探査など、活用が期待される分野は少なくありません。
本記事では、群ロボティクスの仕組みやメリット、マルチロボットシステムとの違い、具体的な応用例、実用化に向けた課題をわかりやすく解説します。
群ロボティクスとは
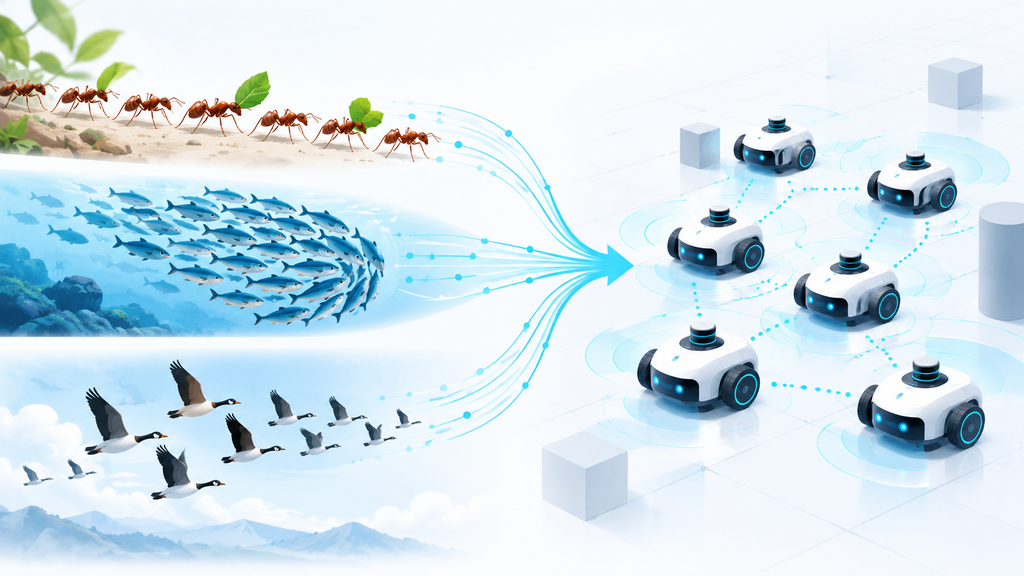
群ロボティクスとは、多数のロボットが互いに協調し、群れ全体で一つの目的を達成する技術分野です。英語では「Swarm Robotics」と呼ばれます。
技術のヒントになっているのは、アリやハチ、魚、鳥などの集団行動です。
例えば、アリの群れには、すべての個体へ細かく指示を出す司令塔がいるわけではありません。それぞれのアリが周囲の仲間や環境から得た情報をもとに行動することで、餌の探索や運搬、巣作りといった複雑な仕事を実現しています。
群ロボティクスも基本的な考え方は同じです。
一台一台のロボットは、センサーで周囲を確認し、近くにいるロボットと情報を交換します。そして、「障害物を避ける」「仲間と一定の距離を保つ」「未探索の場所へ進む」といった比較的単純なルールに従って行動します。
こうした個々の行動が組み合わさり、群れ全体として秩序ある動きが生まれるのです。
群ロボティクスの特徴
群ロボティクスには、主に次の特徴があります。
| 特徴 | 概要 |
|---|---|
| 分散型の制御 | 中央の司令塔だけに頼らず、各ロボットが周囲の情報をもとに判断する |
| 局所的な通信 | 主に近くにいるロボット同士で情報を交換する |
| 自己組織化 | 個体間の相互作用から、群れ全体の配置や役割が自然に形成される |
| 拡張性 | 同じ仕組みを持つロボットを追加し、群れの規模を拡大できる |
| 耐故障性 | 一部のロボットが故障しても、残った個体で作業を続けやすい |
なかでも重要なのが「自己組織化」です。
自己組織化とは、外部からすべてを指示されなくても、個体同士のやり取りによって、全体としてまとまりのある状態が生まれることを指します。このように、単純な行動の積み重ねから高度な集団行動が生じる現象は「創発」とも呼ばれます。
マルチロボットシステムとの違い
複数のロボットを利用する仕組みは、広い意味で「マルチロボットシステム」と呼ばれます。群ロボティクスは、その一分野として位置付けられます。
両者の主な違いは、ロボットの制御方法です。
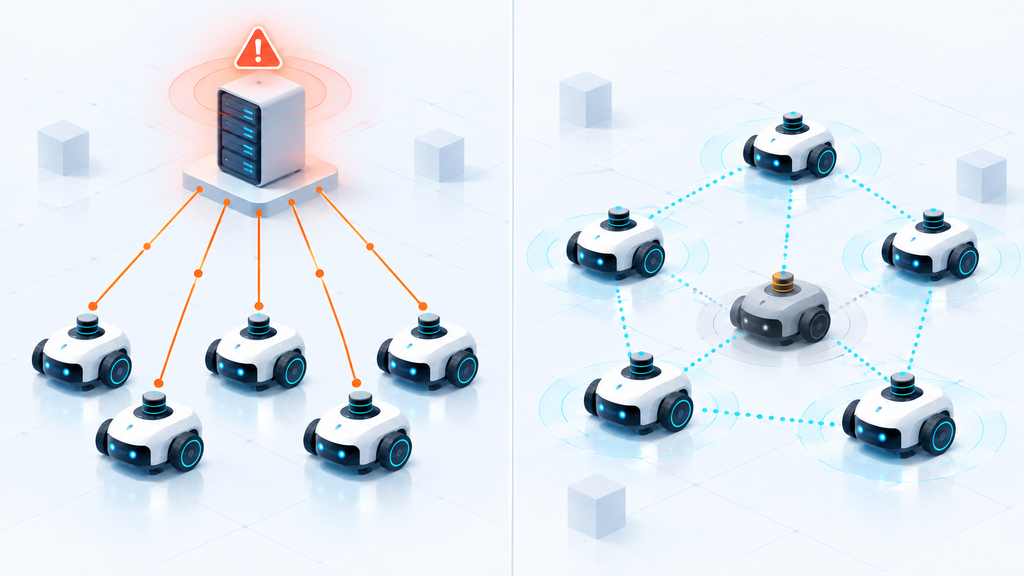
一般的なマルチロボットシステムでは、中央のコンピューターが各ロボットの位置や作業状況を把握し、一台ずつ指示を出すことがあります。
一方、群ロボティクスでは、中央管理への依存を抑え、各ロボットが近隣の情報をもとに自律的に行動します。
| 比較項目 | 群ロボティクス | 一般的なマルチロボットシステム |
|---|---|---|
| 制御方式 | 自律分散型が中心 | 中央集権型の場合も多い |
| 判断に使う情報 | 周囲や近隣の情報 | システム全体の情報 |
| ロボットの役割 | 同一または似た役割が多い | ロボットごとに役割が異なる場合もある |
| 台数 | 数十台から数千台を想定することもある | 数台から運用可能 |
| 故障時の影響 | 一部が停止しても継続しやすい | 中央装置や重要な機体の故障に影響されやすい |
そのため、複数のロボットが同時に動いていれば、すべて群ロボティクスに該当するわけではありません。
例えばドローンショーでは、数百台のドローンが群れのように飛行します。しかし、中央システムが各機体の経路を事前に指定している場合は、群ロボティクスというより、中央制御型のマルチロボットシステムに近いと考えられます。
多数のロボットが協調する仕組み
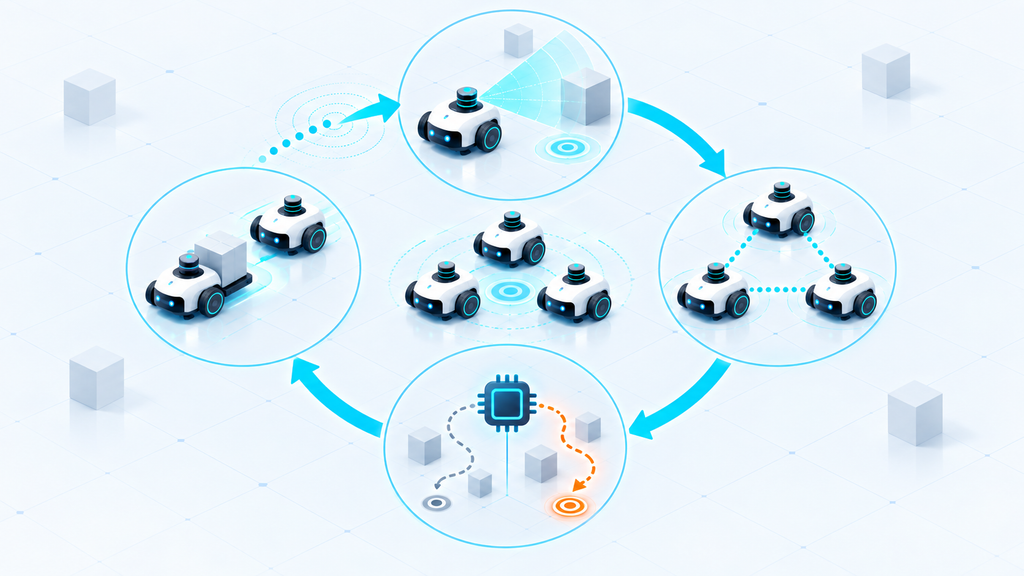
群ロボティクスは、「認識」「通信」「判断」「行動」というサイクルによって成り立っています。
1.センサーで周囲を認識する
各ロボットは、カメラ、赤外線センサー、距離センサー、GPS、温度センサーなどを使って周囲を観測します。
取得する情報は用途によって異なります。
- 障害物までの距離
- 近くにいるロボットの位置
- 探索済み・未探索の範囲
- 温度やガス濃度
- 作物や雑草の状態
- 探索対象の有無
- 自身のバッテリー残量
各ロボットが環境全体を把握する必要はありません。基本的には、自分の周囲で得られる限られた情報を使って次の行動を決めます。
2.近くのロボットと情報を共有する
ロボット同士は、無線通信や赤外線通信などを使って情報を交換します。
例えば、あるロボットが探索対象を発見した場合、その位置や周辺状況をほかのロボットへ伝えます。情報を受け取ったロボットがさらに周囲へ伝達すれば、中央サーバーがなくても、群れの中に情報を広げることが可能です。
通信範囲を近隣に限定することで、通信量を抑えやすくなる利点もあります。
3.共通の行動ルールに従って判断する
各ロボットには、目的に応じた行動ルールが設定されています。
代表的なルールには、次のようなものがあります。
- 仲間に近づきすぎたら距離を取る
- 群れから離れすぎたら仲間の方向へ戻る
- 障害物を検知したら進路を変える
- 近くのロボットと移動方向を合わせる
- 未探索の場所を優先して移動する
- 対象を発見したら周囲へ通知する
- 作業が集中している場所を避ける
一つひとつのルールは単純です。しかし、多数のロボットが同時に実行すると、衝突を避けながら広い範囲を探索したり、特定の形に集合したりする動きが生まれます。
4.状況に応じて群れ全体が変化する
ロボットが取得する情報は、環境や作業状況によって変わります。各ロボットが新しい情報に応じて行動を修正すれば、群れ全体の配置や役割も変化します。
米ハーバード大学の研究チームは、1,024台の小型ロボット「Kilobot」が、自律的に指定された形へ集合する実験を行いました。
各ロボットは近くの仲間との距離など、限られた情報だけを利用します。途中で渋滞や位置のずれが生じた場合も、周囲のロボットが状態を認識し、群れとして配置を修正しました。
これは、単純なロボットでも、局所的な情報交換を積み重ねれば、大規模で複雑な集団行動を実現できることを示した例です。
群ロボティクスのメリット
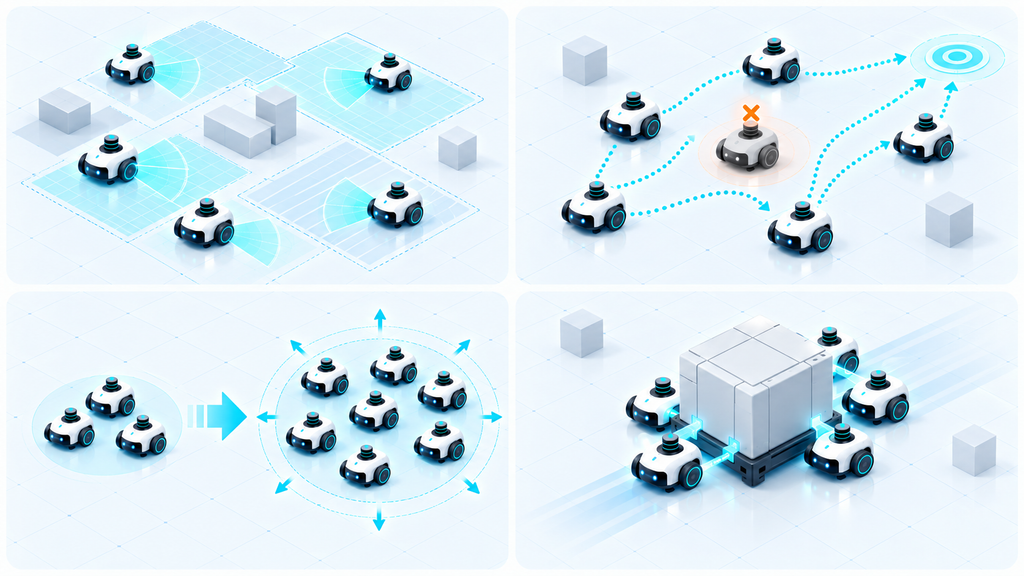
広い範囲を同時に処理できる
多数のロボットが作業を分担するため、探索、監視、測定、運搬などを並行して進められます。
一台のロボットが順番に移動する場合と比べ、作業時間を短縮できる可能性があります。災害現場や農地、海洋など、広い範囲を扱う仕事では特に有効です。
一部が故障しても作業を続けやすい
特定の一台に作業を依存しない構成であれば、一部のロボットが故障しても、残ったロボットで作業を継続できます。
この性質は、災害現場、宇宙、水中など、ロボットの修理や回収が難しい環境で大きな利点になります。
必要に応じて規模を拡大できる
同じ仕組みを持つロボットを追加すれば、より広い範囲や大規模な作業へ対応できます。
ただし、台数を増やすだけで必ず性能が向上するとは限りません。通信量の増加や経路の混雑を抑えながら、群れ全体の効率を維持する設計が必要です。
一台あたりの構造を単純化できる
群れ全体で能力を補い合う設計にすれば、すべてのロボットへ高度なセンサーや計算装置を搭載しなくても、目的を達成できる可能性があります。
個体を小型化・低価格化できれば、多数のロボットを投入しやすくなり、故障や紛失を前提とした運用も検討できます。
群ロボティクスの応用例
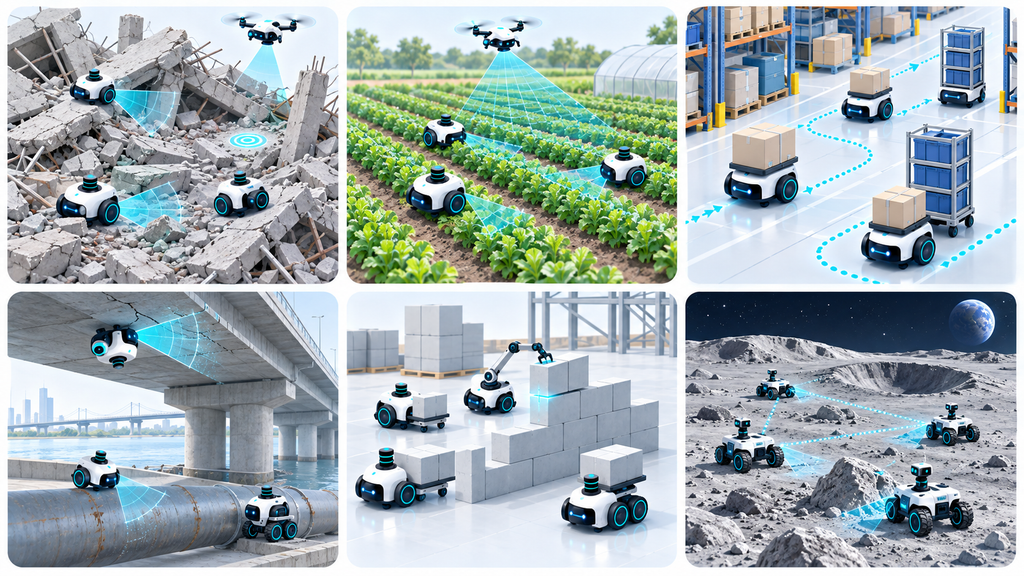
災害現場での捜索・救助
地震で倒壊した建物や火災現場では、がれき、煙、有害ガスなどにより、人が立ち入れない場合があります。
小型の地上ロボットやドローンを多数投入すれば、複数の経路から内部を探索し、被災者の位置、温度、ガス濃度、建物の損傷状況などを調べられます。
ロボット同士を通信の中継点として使い、被災地に臨時のネットワークを形成する活用方法も研究されています。
ただし、現場では通信障害や予測できない障害物が発生するため、ロボット群だけですべての救助活動を担うのではなく、人間の救助隊を支援する役割から導入が進むと考えられます。
農業
農業では、作物の観察、雑草の検出、農薬や肥料の散布、収穫など、多くの作業が必要です。
複数の農業ロボットやドローンが農地を分担して巡回すれば、作物の状態を効率的に確認できます。画像認識技術と組み合わせることで、雑草や病害を発見し、必要な場所だけへ農薬を散布する精密農業にも活用できます。
大型農機一台に作業を集中させず、小型ロボットへ分散することで、故障による作業停止の影響や、車体重量による土壌への負担を抑えられる可能性もあります。
倉庫・物流
物流倉庫では、多数の搬送ロボットが商品棚や荷物を運ぶシステムが導入されています。
各ロボットが位置や通路の混雑状況を共有すれば、衝突や渋滞を避けながら効率的な経路を選べます。注文量や倉庫の広さに応じて台数を追加しやすい点も、複数ロボットによる運用の利点です。
ただし、実際の倉庫では中央のシステムが全体を管理する方式も多く、すべての搬送ロボットが群ロボティクスに該当するわけではありません。
インフラ点検
橋、トンネル、配管、発電設備、海中設備などの点検にも活用が期待されています。
複数のロボットが異なる場所を同時に調査することで、ひび割れ、腐食、漏水などを効率的に発見できます。人が入りにくい狭い場所や、高所、有害物質が存在する環境を調べられることも利点です。
河川や海洋にセンサー付きロボットを分散させ、水温、水質、汚染物質の分布を広範囲に測定する利用方法も考えられています。
建設・構造物の形成
群ロボティクスでは、多数のロボットが資材を運び、積み上げ、構造物を形成する研究も進められています。
各ロボットが建設途中の状態を確認しながら動けば、あらかじめ全工程を細かく指定しなくても、環境の変化や一部の失敗に対応できる可能性があります。
将来的には、危険地域での防護壁の構築、災害に備えた土のうの設置、月や火星での基地建設などへの応用も期待されています。
宇宙探査
宇宙空間では通信に時間がかかるため、地球からすべての動作をリアルタイムで指示することは困難です。
多数の探査ロボットを使えば、月や惑星の表面を分担して調べられます。一部の機体が故障しても残りの機体で探査を続けられるため、単体の大型探査機とは異なる運用が可能です。
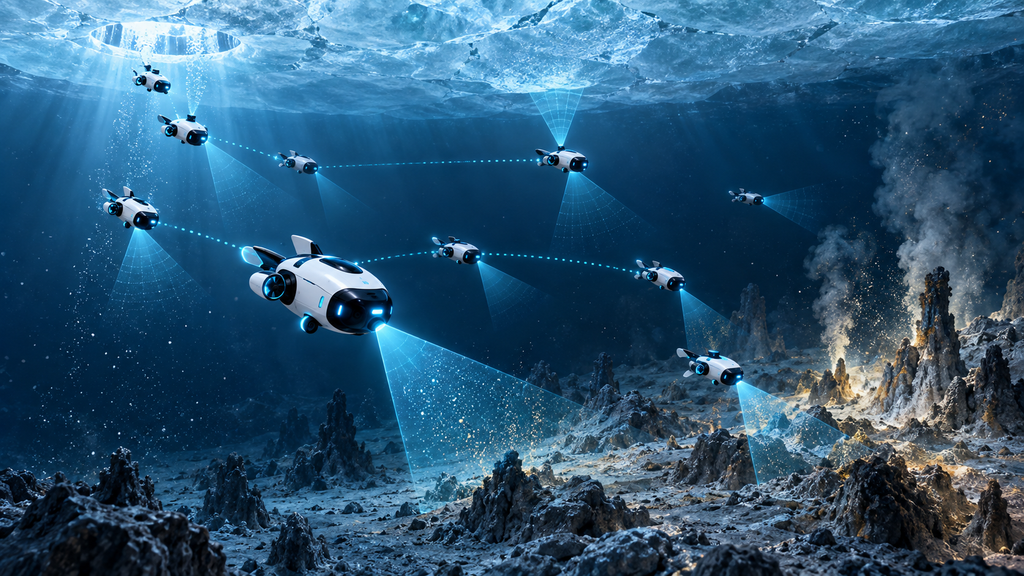
NASAのジェット推進研究所では、木星や土星の氷衛星にあると考えられる地下海を探査するため、小型遊泳ロボットを群れで運用する「SWIM」を研究しています。
構想では、数十台の小型ロボットが分散して移動し、温度や化学的な兆候を観測します。一つの地点だけでなく、複数地点のデータを同時に取得できることが群れを使う利点です。
群ロボティクスの実用化に向けた課題
群れ全体の安全性を保証しにくい
個々のロボットが単純なルールに従っていても、多数の個体が相互作用すると、開発者が想定していなかった動きが生じる可能性があります。
数百台、数千台のロボットについて、あらゆる環境や故障パターンを実機で確認することは容易ではありません。
実用化には、群れ全体の動きをシミュレーションで検証する技術や、異常が起きた際に安全に停止できる仕組みが必要です。
通信が不安定になる可能性がある
災害現場、地下、水中、宇宙では、安定した通信環境を確保できるとは限りません。
ロボット同士の通信が途切れても作業を継続できる行動ルールや、少ない通信量で必要な情報だけを共有する技術が求められます。
多数の機体を保守する必要がある
一台あたりの価格を抑えられても、数百台のロボットを一台ずつ充電、修理、回収、更新していては、大きな運用負担が生じます。
複数のロボットを一括して充電・設定できる設備や、故障したロボットを自動的に発見する管理システムなど、群れを前提とした保守の仕組みが必要です。
セキュリティー対策が欠かせない
外部から通信を妨害されたり、不正な情報が群れに入り込んだりすると、多数のロボットへ影響が広がる恐れがあります。
通信の暗号化や機器認証に加え、異常な指示を受け取ったロボットを群れから切り離す仕組みも重要です。
事故発生時の責任を整理する必要がある
自律的に動くロボット群が事故を起こした場合、開発者、所有者、運用者の誰が責任を負うのかという問題があります。
実社会への導入には、技術的な安全対策だけでなく、運用ルールや法律、倫理面の整備も求められます。
群ロボティクスはすでに実用化されている?
複数の搬送ロボットや農業ロボット、ドローンを協調させるシステムは、すでに一部の現場で利用されています。
一方、中央から細かく管理されず、多数のロボットが周囲の情報だけで柔軟に自己組織化する本格的な群ロボティクスは、現在も研究・実証段階のものが少なくありません。
研究環境では同じ形状・性能のロボットをそろえ、障害物や通信状態を管理できます。しかし、現実の環境では天候、地形、故障、通信障害、人や車両の移動など、予測しにくい変化が発生します。
そのため、今後はすべてをロボットだけに任せるのではなく、次のような形で実用化が進むと考えられます。
- 中央管理と自律分散制御を組み合わせる
- 人間が目標を設定し、細かな作業をロボット群へ任せる
- ロボット群が収集した情報を人間の判断に活用する
- 危険・単調・広範囲な作業をロボットへ分担させる
人間とロボット群が互いの強みを生かすことが、現実的な導入への重要なステップになるでしょう。
まとめ
群ロボティクスは、多数のロボットが周囲の情報を確認し、互いに連携しながら一つの目的を達成する技術です。
アリや魚などの集団行動を参考に、個々のロボットへ比較的単純なルールを与え、その相互作用から高度な集団行動を生み出します。
広い範囲を同時に処理できること、一部が故障しても作業を継続しやすいこと、必要に応じて台数を増減できることが主なメリットです。災害救助、農業、物流、インフラ点検、建設、宇宙探査など、幅広い分野への応用が期待されています。
一方、実用化には安全性の検証、通信の安定化、多数の機体の保守、セキュリティーといった課題があります。
今後、AIやセンサー、通信技術が進歩すれば、ロボットは単体で働く機械から、互いに協力して働く「群れ」へと進化していくでしょう。
よくある質問
群ロボティクスとドローン編隊は同じですか?
必ずしも同じではありません。中央システムがすべての機体の飛行経路を指定している場合は、中央制御型のマルチロボットシステムに分類されます。各機体が周囲の情報をもとに自律的に判断し、群れ全体の行動が形成されることが群ロボティクスの大きな特徴です。
群ロボティクスにAIは必要ですか?
AIは必須ではありません。あらかじめ設定した単純なルールだけでも、群れとして協調させることは可能です。ただし、画像認識、経路計画、環境変化への適応などにAIを利用すれば、より複雑な作業へ対応しやすくなります。
ロボットの数が多いほど性能は高くなりますか?
単純に台数を増やせばよいとは限りません。ロボット同士の通信量や移動経路の混雑が増え、かえって作業効率が低下する場合もあります。目的や作業範囲に合わせて、適切な台数と行動ルールを設計する必要があります。
群ロボティクスはどの分野で実用化が進みますか?
広い範囲を探索・監視する必要があり、一部の機体が故障しても作業を継続したい分野と相性があります。特に農業、物流、災害対応、設備点検、環境調査、宇宙・海洋探査などで活用が期待されています。
コメント